český
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
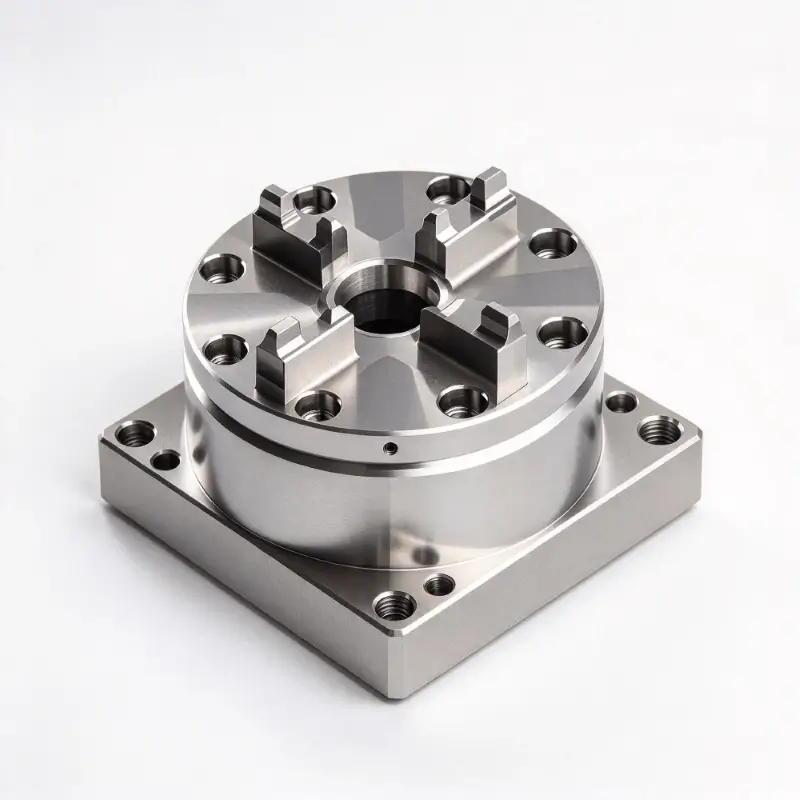
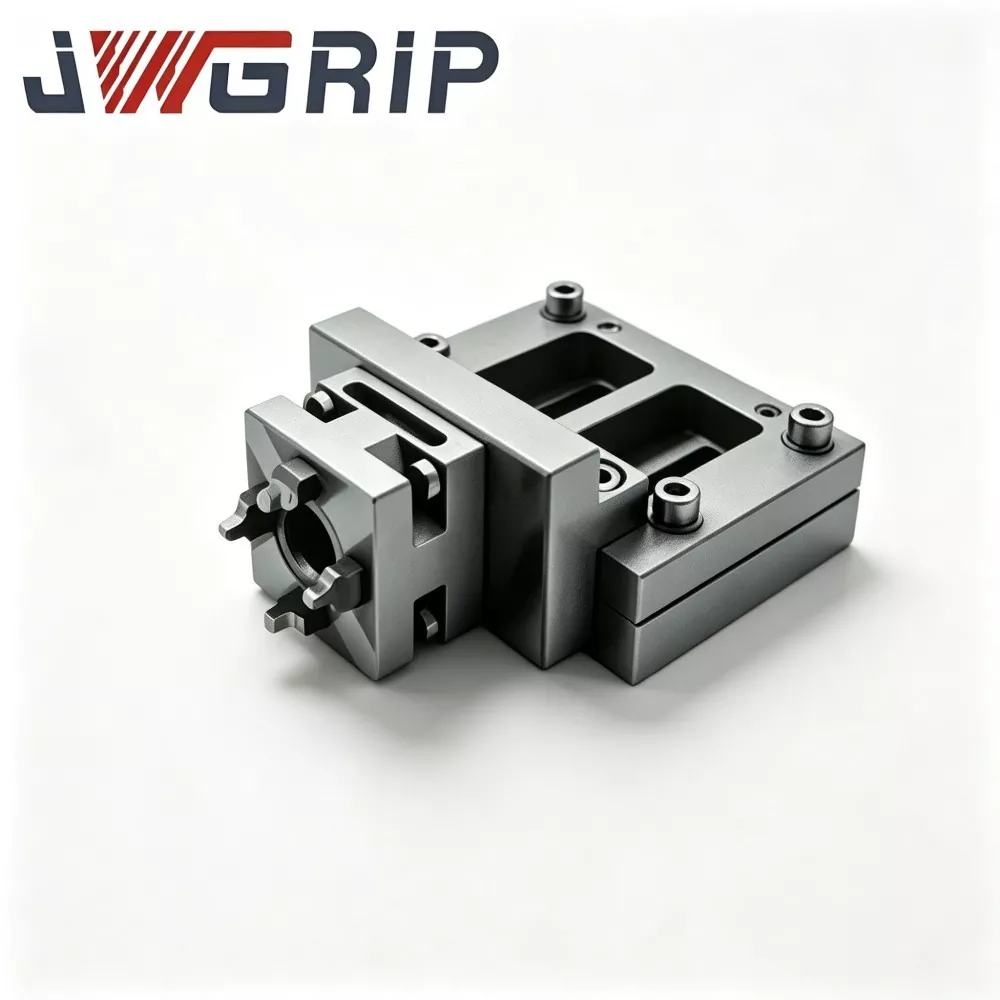
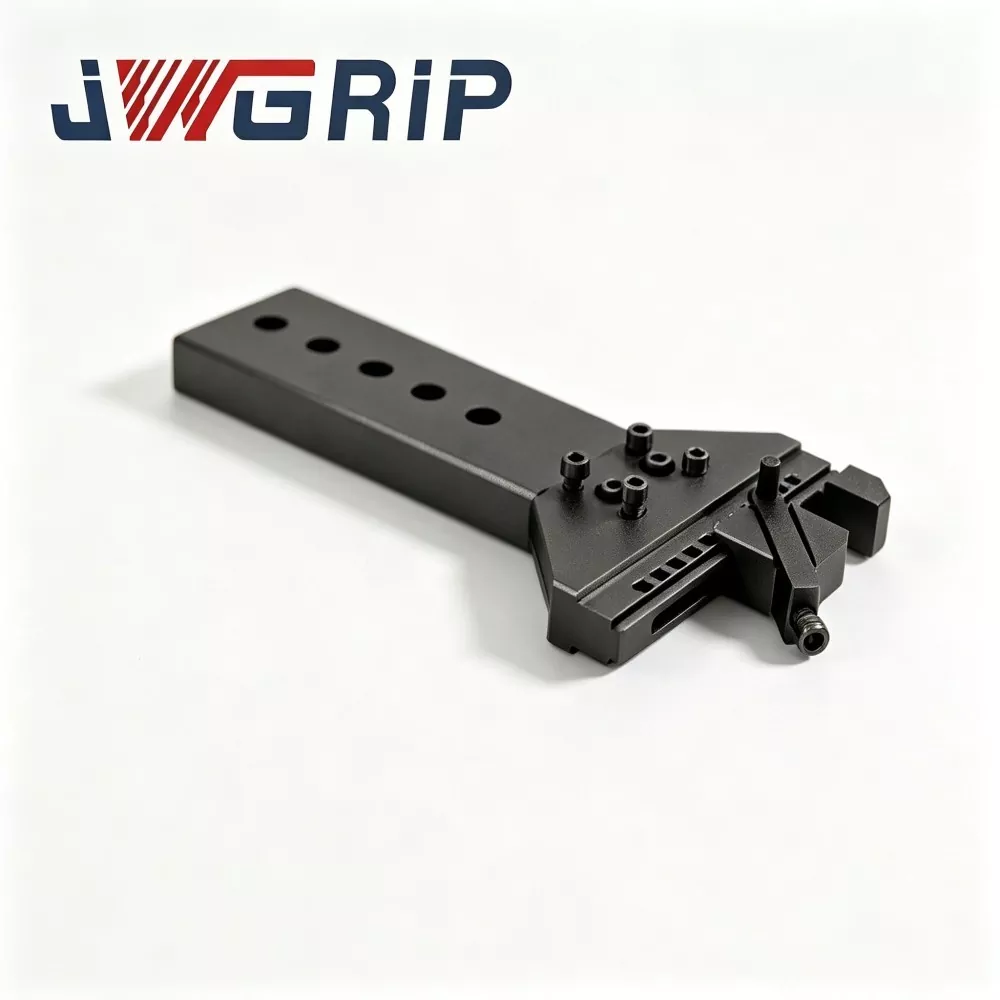
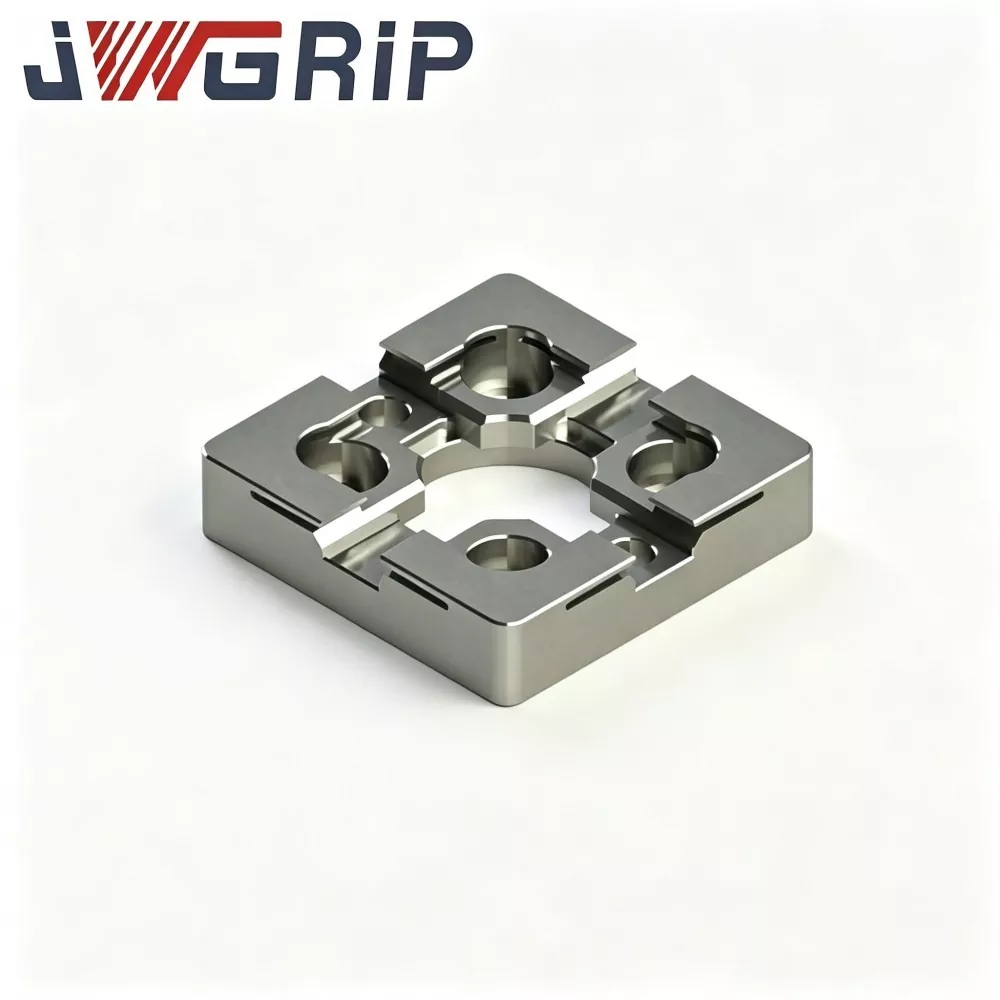
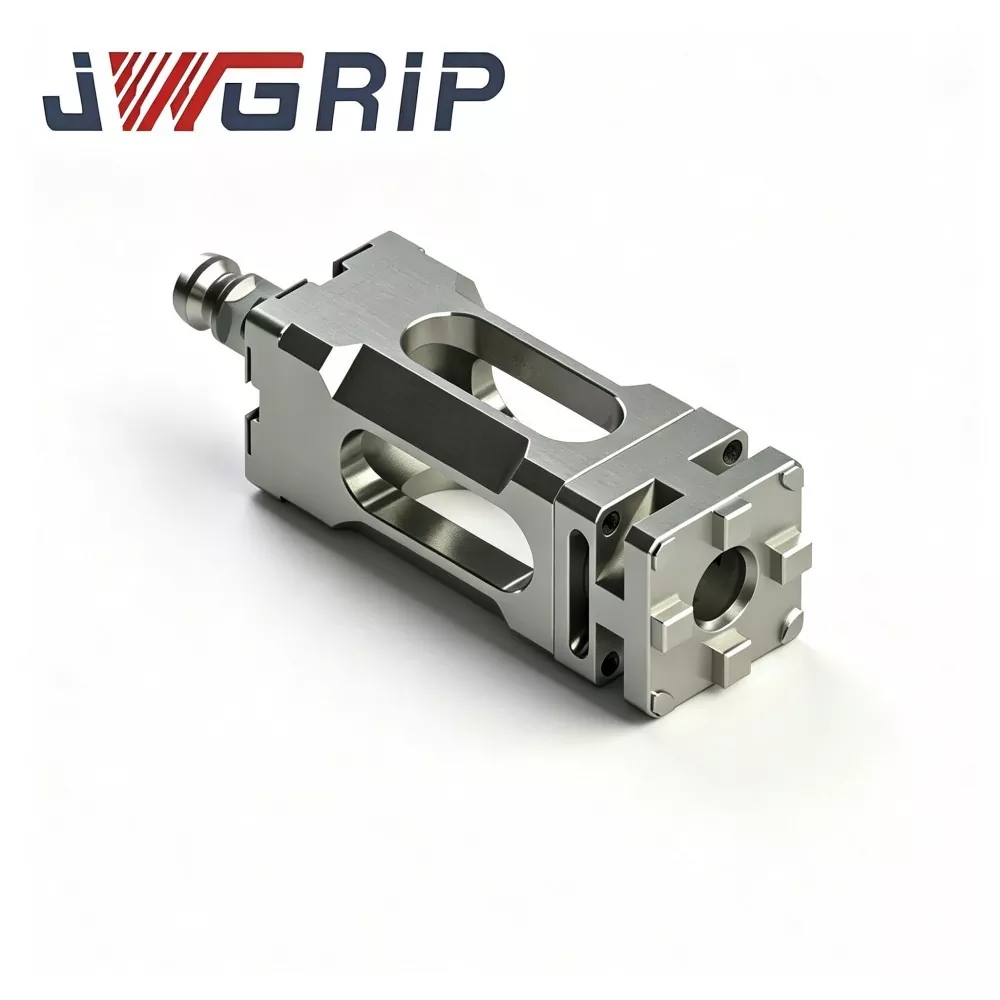
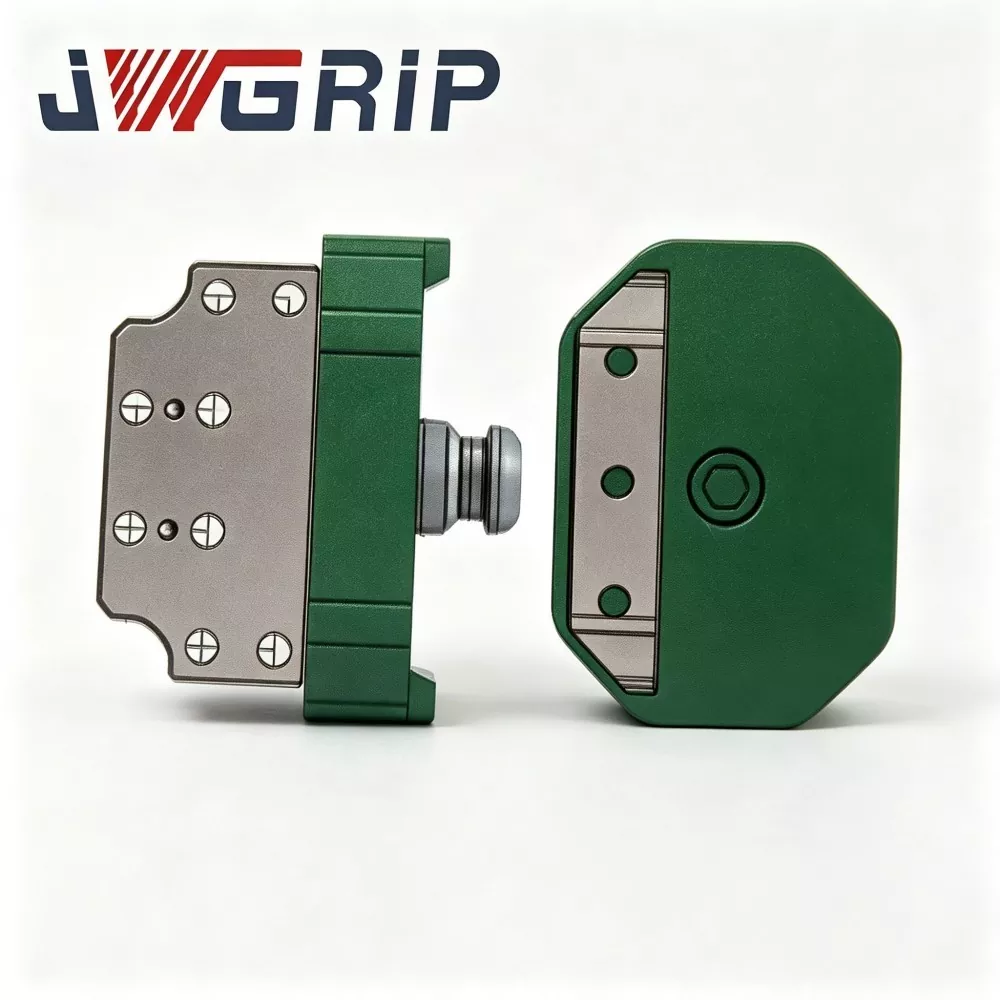
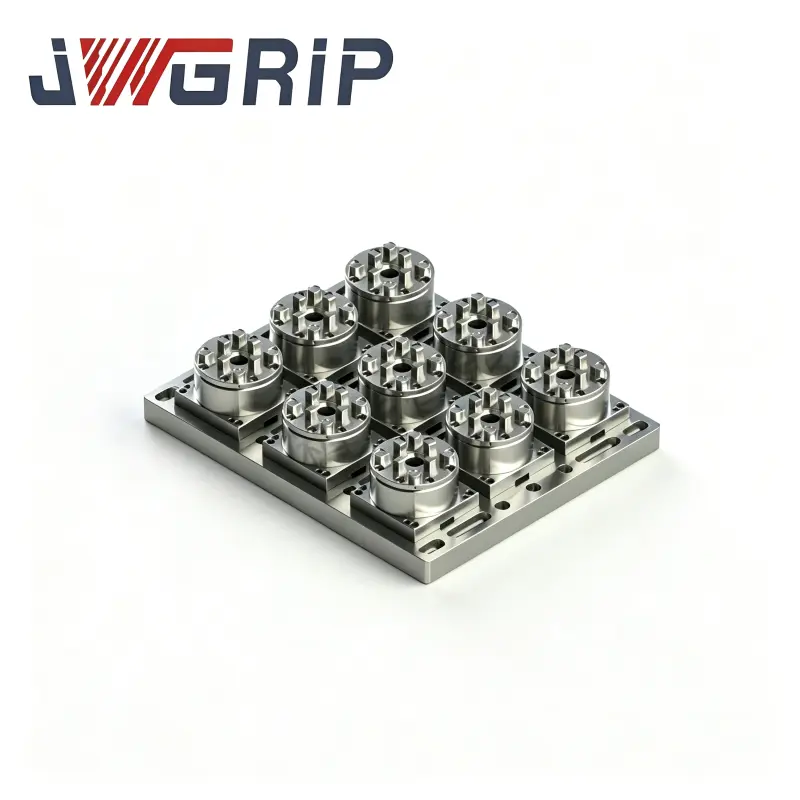
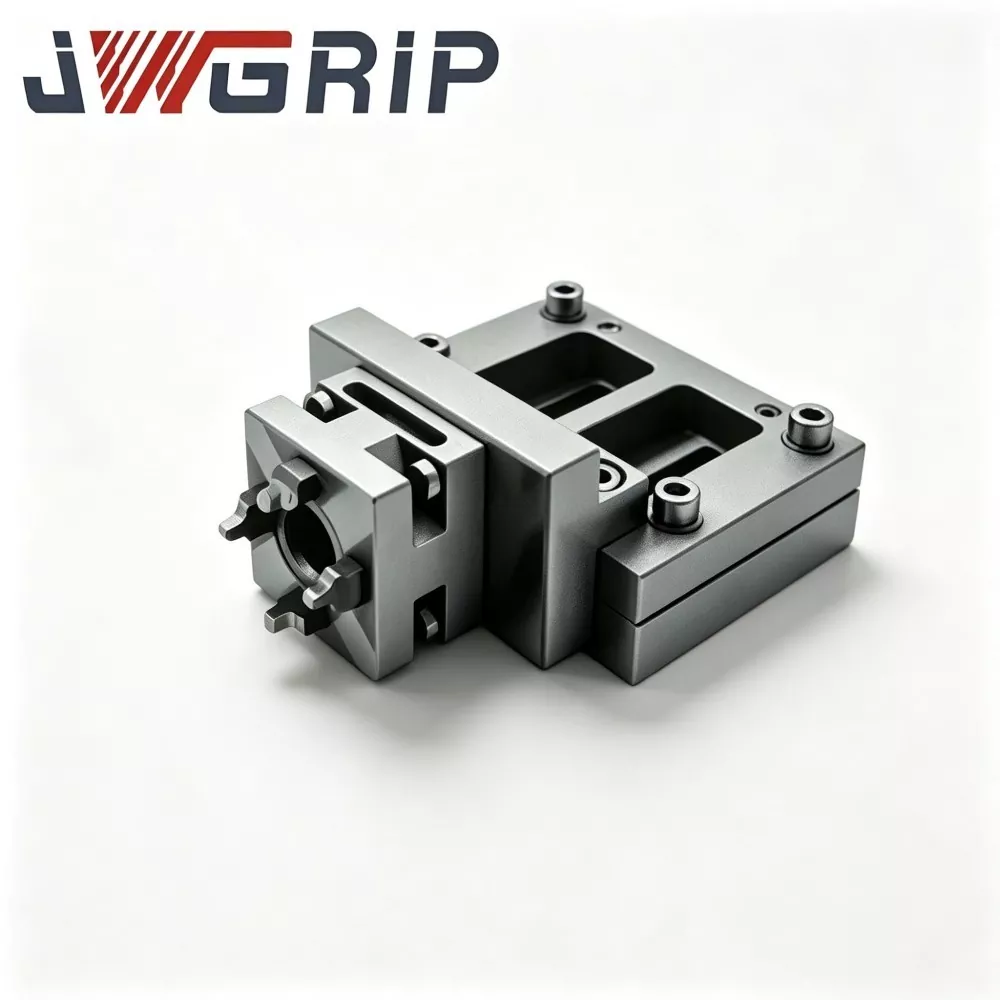
Robotická rychlovýměnná spojka zásobníku
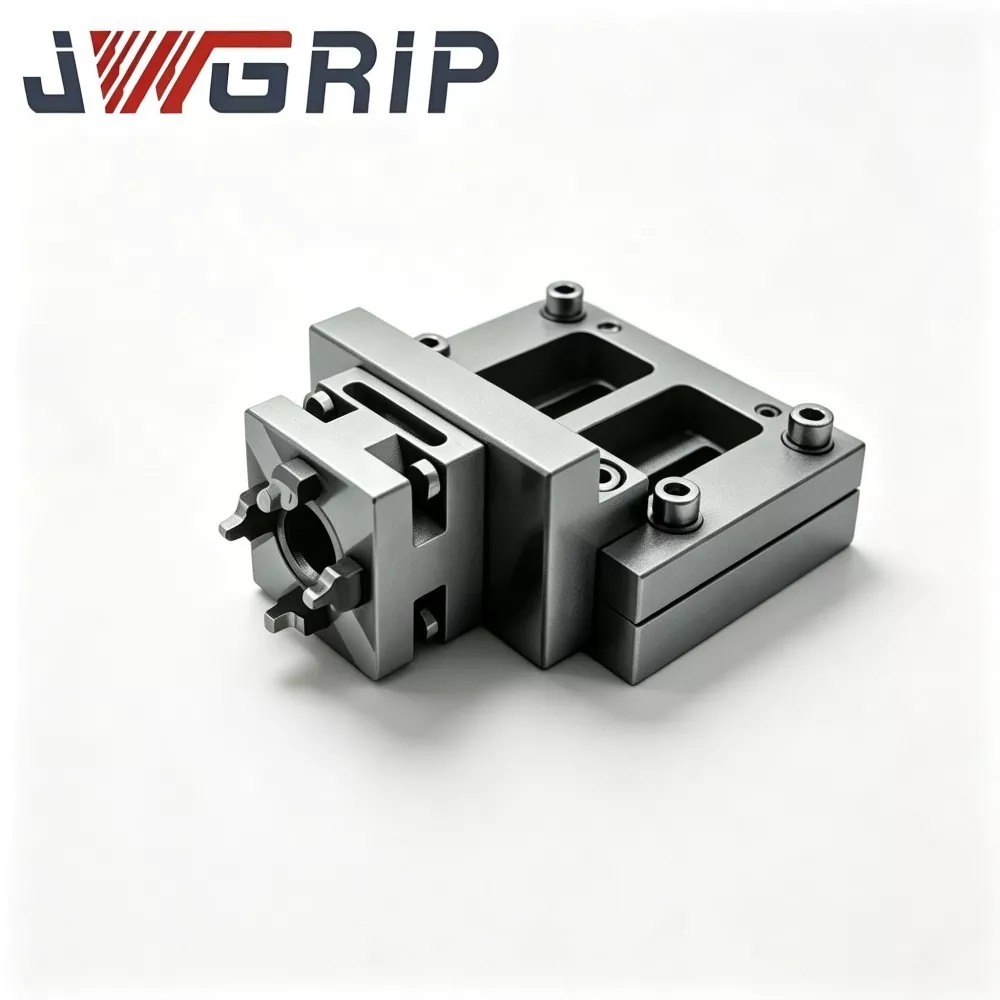
JWGRIP je výrobcem a dodavatelem profesionální robotické rychlovýměnné spojky podnosu v Číně. Jedná se o pokročilou integrovanou komponentu pro přepínání koncových efektorů robota speciálně navrženou pro flexibilní bezobslužné automatizované výrobní linky. Integruje konstrukční konfiguraci z vysokopevnostní legované oceli a proces přesného broušení do jediné jednotky a realizuje plně automatické přepínání robotických nástrojů bez ručního zásahu během výměny chapadel, táců a dalších koncových nástrojů.
Tato vysoce výkonná robotická rychlovýměnná spojka zásobníku se vyznačuje extrémně nízkou chybou při polohování, vynikajícím výkonem proti únavě a extrémně dlouhou životností a podporuje zpětnou vazbu signálu automatického zamykání a odemykání, aby byly splněny požadavky na inteligentní provoz bezobslužné výroby. Přísně vyrobené prostřednictvím kontroly surovin, přesného CNC obrábění, profesionálního tepelného zpracování a procesu povrchového kalení, každá spojka prochází komplexním testováním výkonu hotového výrobku a nepřetržitým ověřováním cyklického zatížení v souladu s normami mechanické bezpečnosti CE.
Poskytuje stabilní a konzistentní mechanický výkon v dlouhodobých cyklických spínacích scénářích. Je široce kompatibilní s modely průmyslových robotů mnoha značek a široce se používá v montáži nových energetických baterií, výrobě elektroniky 3C, montáži autodílů a inteligentních logistických třídících dílnách. Díky podpoře poskytování profesionálního technického výkresu, konzultací na místě a kompletního poprodejního technického poradenství efektivně zkracuje implementační cyklus projektů renovace flexibilních výrobních linek robotů pro globální průmyslové zákazníky.
Úvod do základního pracovního mechanismu
Rychloupínací spojka chápadla robota je vyhrazená komponenta rozhraní pro rychlou výměnu na konci robota, která se používá hlavně k rychlému přepínání mezi moduly chapadla robota a moduly misky nesoucí materiál.
Bez této spojky vyžaduje každá výměna mezi zásobníkem a chapadlem zastavení výrobní linky, ruční odstranění šroubů, nastavení vztažného bodu a kalibraci souřadnic. Jedna výměna nástroje může trvat 10–30 minut a výrazně snížit celkovou efektivitu zařízení (OEE) automatizovaných linek.
Spojka se skládá ze dvou sestav jádra:
1. Základna na straně robota (hlavní strana): Trvale připevněná k přírubě robota.
2. Adaptér na straně nástroje (strana podřízeného): Samostatně namontovaný na každém chapači a každém zásobníku.
Pracovní postup:
1. Robot se přesune do dokovací stanice a přiblíží základnu na straně robota k adaptéru na straně cílového nástroje (uchopovač nebo zásobník).
2. Stlačený vzduch pohání vestavěné zuby mechanického zámku, aby zapadly, čímž se dokončí mechanické zajištění.
3. Vysoce přesné polohovací kolíky a lokalizační otvory zajišťují přesné opakované polohování. Vestavěné pneumatické průchody automaticky propojují plynové okruhy na straně nástroje pro přívod vakua nebo pneumatického chapadla.
4. Interní senzor posílá signál o stavu uzamčení v reálném čase zpět do řídicího systému robota. Robot provádí následné manipulační úkoly pouze po obdržení potvrzovacího signálu „uzamčeno na místě“, čímž se zabrání náhodnému pádu obrobku způsobenému neúplným uzamčením.
5. Když je vyžadována výměna nástroje, robot vydá odblokovací signál; vzduchový okruh uvolňuje tlak; odpojení zubů mechanického zámku; robot se vzdálí od aktuálního nástroje a ukotví s dalším cílovým koncovým efektorem.
Většina běžně dostupných univerzálních rychlovýměnných disků postrádá strukturální optimalizaci pro podmínky se střídavým zatížením se smíšeným zásobníkem a uchopovačem. Zásobníkové nástroje generují velkoplošné excentrické zatížení, zatímco kompaktní chapadla poskytují soustředěné zatížení; opakované střídání urychluje abrazi podkladového povrchu. Na základě stovek zkušeností s projektem modernizace robotické stanice JWGRIP optimalizuje nosné rozložení a konstrukci ochrany základny této spojky, aby udržela dlouhodobou stabilitu polohování při střídavých cyklech excentrického zatížení a koncentrovaného zatížení.
Typická analýza provozních bodů bolesti
Továrny nasazující smíšenou manipulaci s více nástroji (zásobník + chapadlo) prostřednictvím průmyslových robotů se obvykle setkávají s následujícími úzkými místy u běžných rychlovýměnných řešení:
1. Dlouhé prostoje při ruční výměně nástroje
2. Kolísání přesnosti polohy způsobené lidskou činností Kvalita ručního vyrovnání do značné míry závisí na odbornosti operátora. Odchylka polohy se hromadí po několika cyklech výměny nástroje a zhoršuje konzistenci sestavy.
3. Bezpečnostní rizika ve scénářích ruční výměny nástroje Ruční zásah v blízkosti pohyblivého konce robota vytváří nebezpečí zranění při kolizi během opakovaných operací výměny nástroje.
4. Předčasné opotřebení základního povrchu při střídavém zatížení Všeobecné rychlovýměnné kotouče jsou navrženy pro jednotypové koncové efektory. Střídání zásobníků s velkým excentrickým zatížením a uchopovačů s koncentrovaným zatížením urychluje otěr lokalizačního povrchu, což vede ke snížení přesnosti opakovaného polohování a časté údržbě.
5. Nedostatečný bezpečnostní mechanismus zpětné vazby signálu Některé levné jednotky pro rychlou výměnu postrádají zpětnou vazbu o stavu uzamčení v reálném čase. Robot může vykonávat pohyb za podmínek neúplného zajištění a způsobit nehodu upuštění obrobku.
JWGRIP Robot Quick-Change Gripper-Tray Coupling řeší výše uvedené bolestivé body prostřednictvím pěti základních konstrukčních opatření: specializovaná nosná konstrukce optimalizovaná pro smíšené zatížení, mechanický blokovací mechanismus proti pádu, zpětná vazba senzoru stavu uzamčení v reálném čase, modulární vyměnitelné opotřebitelné díly, 20 kg matice pro vícestupňové zatížení produktu 3-3.
Složení modulu
Rychloupínací spojka uchopovače JWGRIP Robot se skládá ze šesti klíčových funkčních modulů:
① Sestava hlavní základny na straně robota
② Sestava podřízeného adaptéru na straně nástroje
③ Skupina zámků a zubů s mechanickým blokováním (bezpečnostní struktura proti pádu)
④ Vysoce přesná polohovací sada polohovacích kolíků a lokalizačních otvorů
⑤ Integrovaná vestavěná sestava pneumatického průchodu
⑥ Snímač detekce stavu uzamčení a jednotka výstupu signálu
Popis struktury
1. Sestava hlavní základny na straně robota Hlavní montážní základna připevněná k přírubě robota; vysokopevnostní legovaná ocel, povrchy upravené pro odlehčení pnutí a přesně broušené povrchy pro spárování klíčů. Nese kompozitní dynamická zatížení přenášená z koncových efektorů na straně nástroje.
2. Sestava pomocného adaptéru na straně nástroje Připojovací deska konce nástroje, samostatně nainstalovaná na každém chapači a každém zásobníku. Shoduje se s hlavní základnou v dokovacím rozměru, referenčním povrchu a rozhraní plyn-okruh.
3. Skupina zubů mechanického zámku Pneumaticky ovládané zuby mechanického zámku. Realizuje pozitivní mechanické zapojení po dokování. I v případě, že pneumatické napájení náhodně selže, mechanické blokování zůstává v uzamčeném stavu, aby se zabránilo pádu nástroje, což splňuje pasivní bezpečnostní ochranu v souladu s CE.
4. Vysoce přesná polohovací sada polohovacích kolíků a polohovacích otvorů Přesně broušené polohovací kolíky a polohovací otvory zaručují výkon při opakovaném polohování ≤±0,008 mm po každém dokování. Speciálně optimalizované nosné pouzdro zpomaluje opotřebení způsobené střídáním cyklů excentrického zatížení / koncentrovaného zatížení.
5. Integrovaná vestavěná sestava pneumatického průchodu Vestavěné utěsněné kanály plynového okruhu uvnitř hlavní a vedlejší strany. Automaticky dokončuje pneumatické připojení během dokování a dodává stlačený vzduch pro pneumatické uchopovače nebo vakuové zásobníky bez dalšího vnějšího uspořádání hadic.
6. Snímač detekce stavu uzamčení a jednotka výstupu signálu Zabudovaný snímač detekuje skutečný stav mechanického zámku a vysílá signál spínače do systému robot-PLC. Logiku pohybu robota lze nakonfigurovat tak, aby umožňovala pohyb pouze po přijetí potvrzovacího signálu „plně uzamčeno“.
Základní technické výhody
1. Struktura optimalizovaná pro smíšené zatížení pro scénáře střídavé výměny zásobníku
Většina na trhu dostupných rychlovýměnných kotoučů cílí na koncové efektory jedné kategorie. Tato spojka zpevňuje nosný kroužek a strukturu pouzdra vodicího čepu pro časté střídání velkoplošných zásobníků a kompaktních chapadel. Zmírňuje otěr základního povrchu při střídavých podmínkách excentrického a koncentrovaného zatížení. Ověřeno terénními projekty: více než 1 milion stabilních dokovacích cyklů při jmenovité zátěži 24hodinové cyklické výroby.
2. ≤±0,008 mm přesnost opakovaného polohování pro konzistenci sestavy
Přijímá vysoce přesné slitinové ložiskové objímky a broušené vodicí kolíky. Po výměně podnosu a uchopovače nevyžadují souřadnice programu robota rozsáhlou rekalibraci, což výrazně snižuje pracovní zátěž techniků při ladění na místě. Rozhodující pro scénáře s vysokou přesností, jako je stohování baterií s novou energií a sestavování komponent 3C.
3. Dvojitý bezpečnostní design: mechanické samoblokování + zpětná vazba stavu elektrického zámku
Pasivní mechanické blokování udržuje zablokovaný stav při náhodném výpadku přívodu vzduchu, aby se zabránilo náhlému oddělení nástroje. Ovladač robotu může provádět pohyb pouze po obdržení „plně uzamčeného“ signálu elektrické zpětné vazby. Tento dvojitý bezpečnostní mechanismus s certifikací CE eliminuje velká bezpečnostní rizika pro bezobslužné dílny.
4. Modulární architektura opotřebitelných dílů pro nízkonákladovou údržbu
Klíčové spotřební součásti včetně objímek polohovacích kolíků a těsnicích kroužků mají dělený modulární design. Uživatelé mohou vyměnit pouze místní opotřebitelné díly bez demontáže hlavní hlavní základny z příruby robota. Zkracuje prostoje zařízení a snižuje dlouhodobé náklady na údržbu. Sady náhradních dílů mohou být dodány společně s nabídkou hlavní jednotky.
5. Široká matice jmenovitého zatížení a kompatibilita značek s více roboty
Nosnost skladového produktu pokrývá 3 kg-120 kg. Rozměry montážní příruby odpovídají běžným standardům robotického průmyslu a jsou kompatibilní s ABB, FANUC, KUKA, YASKAWA a domácími čínskými značkami robotů. Podporuje spojení s vakuovými tácy, mechanickými chapadly, pneumatickými čelistmi a dalšími koncovými efektory. Pro speciální požadavky je k dispozici přizpůsobená příruba, zatížení nebo těsnicí konstrukce.
6. Kompletní vlastní výroba a kompletní služby technické podpory
Základní procesy včetně třídění surovin, tepelného zpracování, přesného obrábění a cyklického testování hotového výrobku jsou dokončeny v továrně JWGRIP, žádný outsourcing hlavního procesu. Inženýrský tým poskytuje 2D/3D výkresy, instalační manuály a návrhy nastavení parametrů pro koncové uživatele.
Scénáře víceodvětvových aplikací
1. Montážní linky pro nové baterie a moduly pro ukládání energie
V dílnách s moduly lithium-iontových baterií musí jeden robot střídat mezi vakuovým sacím podnosem pro přepravu modulu a mechanickým chapadlem pro úkoly utahování přípravků. Spojka JWGRIP realizuje bezobslužnou automatickou výměnu nástrojů. Doba výměny nástroje klesá z manuálních 15 minut na automatické 3 sekundy, což výrazně snižuje prostoje výrobní linky způsobené výměnou nástroje. Toto řešení přijalo několik výrobců zařízení pro ukládání energie v jižní Číně.
2. Výrobní linky pro montáž elektronických produktů 3C
U stanic pro montáž komponentů mobilních telefonů a skořepin notebooků spolupracuje lehká spojka (3-10 kg) s malými zásobníky na materiál a miniaturními pneumatickými uchopovači. Vysoce přesné dokování zabraňuje montážní odchylce způsobené výměnou nástroje a podporuje vysokorychlostní kontinuální montáž přesných elektronických součástek.
3. Dílny pro automatizovanou montáž automobilových součástí
Výroba autodílů vyžaduje, aby roboti manipulovali jak se zásobníky na sypký materiál, tak s polohováním upínacích chapadel. Spojka pro střední až velké zatížení (25-120 kg) často provádí výměnu nástrojů.
4. Automatické třídicí stanice Intelligent-Logistics
V automatizovaných dílnách na třídění materiálu robot střídá přepravní zásobník s celými krabicemi a uchopovač pro vychystávání jednoho kusu. Jeden robot realizuje multifunkční provoz, čímž snižuje celkové investice do automatizovaných třídicích systémů.
Výrobní pracovní postup a rámec kontroly kvality
JWGRIP zavádí systém řízení kvality ISO 9001:2015 v celém výrobním řetězci. Vlastní vybavení zahrnuje CNC obráběcí centra, vysokoteplotní pece pro tepelné zpracování, přesné brusky, metalografické kontrolní přístroje, komplexní zkušební stolice cyklického zatížení a zkušební zařízení v solné mlze. Veškeré obrábění jádrových součástí se dokončuje interně namísto získávání hotových externích dílů.
Kompletní výrobní postup:
1. Vstupní kontrola surovin: Materiál tyčí z legované oceli prochází analýzou chemického složení a testováním tvrdosti; neshodné suroviny jsou před vstupem do výroby odmítnuty.
2. CNC hrubovací a dokončovací obrábění:Tváření hlavního těla, pouzdra polohovacího kolíku a součástí s uzamykatelnými zuby pomocí vysoce přesného CNC zařízení.
3. Vakuové tepelné zpracování a povrchové kalení:Klíčové nosné součásti procházejí kalením a temperováním, aby se zvýšila tvrdost a odolnost proti opotřebení.
4. Procesy přesného broušení: Kritické podkladové povrchy a otvory pro polohovací kolíky jsou jemně broušeny, aby byly splněny přísné požadavky na rozměrovou toleranci a drsnost povrchu.
5. Montáž součástí a uvedení pneumatického okruhu do provozu: Sestavte zámkové zuby, těsnicí prvky a senzorové jednotky; proveďte zkoušku vzduchotěsnosti vnitřního plynového okruhu.
6. Plně funkční testování cyklického zatížení:Každá dokončená spojka spustí tisíckrát cyklickou simulaci zamykání-odemykání za podmínek jmenovitého zatížení; ověřit přesnost opakovaného polohování, vzduchotěsnost a spolehlivost zpětné vazby signálu; nekvalifikované jednotky jsou vráceny k přepracování.
7. Konečná kontrola a laserové značení: Kontrola rozměrů, kontrola vzhledu, certifikační značení; kvalifikované produkty vstupují do skladu hotového zboží za účelem skladování.
Návod na údržbu
1. Denní vizuální kontrola:Před každou směnou výroby vizuálně zkontrolujte základní povrchy, pracovní oblast zámkových zubů a těsnicí kroužky, zda neobsahují třísky, nečistoty nebo mechanické poškození. Cizí nečistoty odstraňte suchým stlačeným vzduchem.
2. Spouštěč údržby na základě počtu cyklů: V rámci 24hodinové nepřetržité výroby zkontrolujte pouzdra vodicích kolíků a těsnicí kroužky každých 300 000 cyklů dokování. Očistěte podkladové plochy a naneste mazivo proti opotřebení. Pokud se objeví škrábance nebo zjevné opotřebení, vyměňte spotřební díly. Zkraťte interval údržby pro vysoce prašné dílenské prostředí.
3. Připomenutí nepracujte: Zakažte aplikaci s nadměrným zatížením. Zakažte násilnou kolizi mezi master-base a slave-adaptérem. Nedemontujte vnitřní sestavu s mechanickým zámkem bez odborného technického vedení.
4. Dlouhodobá ochrana při nečinnosti: Vyčistěte celou spojovací jednotku, naneste antikorozní mazivo na základní povrchy a povrchy zámkových zubů; skladujte v suché prachotěsné skříni.
Poprodejní služby
1. Vzdálené online technické pokyny týkající se instalace, uvedení do provozu a odstraňování závad na místě.
2. Ke každé nákupní objednávce je dodávána kompletní dokumentace provozu a údržby.
3. Technické konzultace na úrovni inženýrství pro zakázkové projekty OEM: úprava rozměru příruby, modernizace těsnící konstrukce, přizpůsobení speciálnímu zatížení atd.
4. Pro velkoobjemové zakázky založené na projektech je k dispozici obchodovatelná placená technická služba na místě.
5. Nezávislá dodávka náhradních dílů pro objímky polohovacích kolíků, těsnicí kroužky a další nositelné součásti, které podporují výměnu v terénu techniky na straně zákazníka.
6. Popis záruky:2letá záruka na nespotřebovatelné hlavní konstrukční součásti při správné instalaci a při jmenovité zátěži a pracovních podmínkách. Spotřební díly podléhající opotřebení (těsnicí kroužky, objímky vodicích kolíků) jsou vyloučeny z rozsahu bezplatné záruky. Na škody způsobené nesprávnou montáží, přetížením, kolizí způsobenou člověkem nebo chemickou korozí nad rámec specifikace se záruka nevztahuje.
Reference pro zadávání zakázek a hodnocení projektů
Základní hodnota spojky JWGRIP Robot Quick Change Gripper Tray Coupling:účelově optimalizovaná střídavá nosná konstrukce se smíšeným podnosem, ≤±0,008 mm přesnost opakovaného polohování, mechanické blokování + elektrický signál s dvojitým bezpečnostním mechanismem, modulární-vyměnitelné-opotřebitelné-vyrovnávací-části, EM Řeší klíčové překážky automatizační stanice: dlouhé prostoje při ruční výměně nástrojů, odchylky polohy způsobené člověkem, bezpečnostní rizika ručního zásahu, zrychlené opotřebení základny při střídavém excentrickém a koncentrovaném zatížení, neúplná uzamykací bezpečnostní ochrana.
Připomenutí hodnocení projektu:
1. Potvrďte skutečný rozměr příruby robota a požadované jmenovité zatížení (vezměte v úvahu dynamické rázové zatížení, nikoli pouze statickou hmotnost koncového efektoru). Vyhraďte si dostatečnou bezpečnostní rezervu.
2. Ujasněte si objekty pro výměnu nástrojů: uveďte počet chapadel a zásobníků, které je třeba vybavit podřízenými adaptéry na straně nástroje.
3. Ověřte kvalitu zdroje stlačeného vzduchu a tlakovou stabilitu v dílně; doporučujeme kombinaci vzduchového filtru a regulátoru tlaku, pokud tlak silně kolísá.
4. Potvrďte stav IO-zdroje robota-PLC pro příjem signálu stavu zámku. JWGRIP poskytuje bezplatnou dokumentaci elektrického rozhraní.
5. Standardní skladové verze zajišťují rychlé doručení; přijmout OEM zákaznické inženýrské služby pro speciální požadavky na přírubu, speciální těsnění nebo speciální zatížení.
FAQ
Q1: Může tato spojka dokončit plně automatickou výměnu nástrojů bez ruční práce?
Ano. Robotická rychlovýměnná spojka zásobníku přijímá signál pneumatického ovládání z robotického systému a automaticky dokončuje zamykání / odemykání. Logiku výměny nástrojů lze integrovat do programu robota. Všimněte si, že musíte nakonfigurovat odpovídající stojan na ukládání nástrojů, aby držel nečinné chapadla a zásobníky.
Q2: Je nutná rekalibrace souřadnic pokaždé po výměně zásobníku a chapadla?
Tato spojka dosahuje ≤±0,008 mm přesnosti opakovaného polohování za podmínek správné instalace. Rozsáhlá rekalibrace souřadnic je zbytečná; drobné jemné doladění je přijatelné při prvním uvedení do provozu.
Q3: Může se přizpůsobit nestandardním vlastním rozměrům příruby robota?
Standardní standardní verze odpovídá běžným specifikacím robotických přírub. U požadavků na nestandardní příruby předložte výkres před zadáním objednávky; OEM zakázkové obrábění rozměru montážního rozhraní lze realizovat.
Q4: Co se stane, když se během pohybu robota přeruší přívod stlačeného vzduchu?
Vestavěná mechanická-samoblokovací struktura udržuje uzamykací zuby v záběru i bez tlaku vzduchu, což zabraňuje nehodám při upuštění nástroje. K odblokování může dojít pouze v případě, že je přítomen odblokovací signál A platný tlak vzduchu.
Q5: Jaké jsou klíčové položky údržby pro dlouhodobou kontinuální cyklickou výrobu?
Hlavní práce: čištění podkladových ploch a oblasti zámkových zubů; zkontrolujte těsnicí kroužky a objímky vodicích kolíků cyklickým počtem; doplňte mazivo proti opotřebení; jakmile se objeví zjevné opotřebení, vyměňte spotřební díly. Zkraťte cyklus údržby pro vysoce prašné dílny.
Odeslat dotaz
Kontaktní informace
-
Adresa
č. 44, Daning Entrepreneurship Road, Humen Town, Dongguan City, provincie Guangdong, Čína
-
Tel
-
E-mailem
Vítejte, chcete-li odeslat dotaz společnosti JWGRIP. Náš profesionální technický a prodejní tým poskytne bezplatný výběr příslušenství, návrh řešení na míru a přesnou cenovou nabídku.
Doporučení pro novinky