český
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Důvěryhodný výrobce UPC Zero Point Positioning Series pro vysoce přesné upínání obrobků
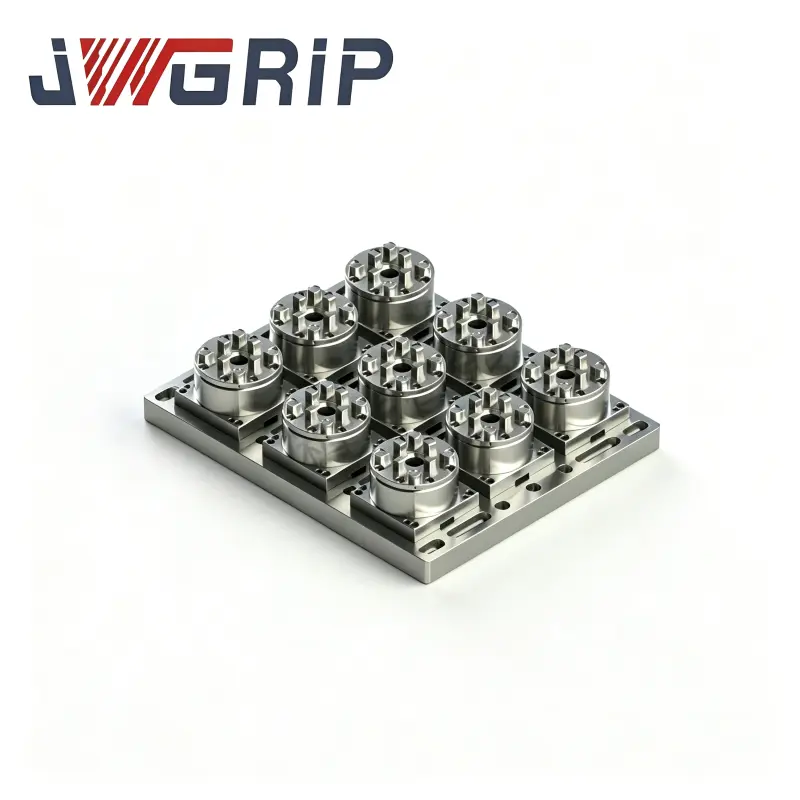
Jako průmyslový dodavatel OEM a ODM řady UPC Zero Point Positioning Series,JWGRIPprovádí konstrukční iteraci, mechanické ověřování a hromadnou výrobu pro roboticky přizpůsobené palety, magnetické polohovací základny a mechanická spojovací ramena. Tato sada lokalizačního hardwaru kompatibilní s roboty je určena pro výrobce, kteří mají v úmyslu rozšířit kapacitu robotické manipulace s materiálem, aniž by museli předělávat stávající základnu CNC strojů. Vedle tohoto hardwarového portfolia lze při spárování dosáhnout kompatibilních výsledků nástrojůŘada palet s nulovým bodema řady Zero Point Clamping Chuck, které tvoří hybridní manuální a automatické polohovací pracovní postupy napříč celou dílnou. Všechny klíčové rozměry se přísně řídí jednotnými standardy rozhraní, aby byla zaručena bezproblémová interoperabilita mezi řadami.
Úzké místo aplikace
Mnoho konvenčních hardwarových sad s nulovým bodem je vyvinuto čistě pro ruční nakládání a vykládání. Když továrny přidají robotická ramena pro bezpilotní výrobu, rychle narazí na praktické překážky. Standardní palety postrádají specializované mechanické uchopovací funkce, běžná sklíčidla nemohou stabilně přijímat palety dodané robotem a operátoři čelí dodatečným úpravám, aby se starý hardware přizpůsobil robotickým stanicím.
Co když chcete flexibilně přepínat mezi ručním ovládáním a robotickou manipulací na stejné strojní stanici? Mnoho raných automatizačních řešení nutí dílny k trvalému výběru jednoho režimu. Buď poběžíte plně automaticky a ztratíte rychlý manuální zásah, nebo se budete držet ručního nakládání a vzdáte se výrobního potenciálu bez světel.
Jak se vyhnete nákladné výměně hardwaru v plném rozsahu při dodatečné montáži robotů na stávající stroje? Kompletní výměna všech palet a sklíčidel vytváří velký kapitálový odpad. Mnoho výrobních manažerů hledá modulární přídavný hardware, který může koexistovat s jejich současnou infrastrukturou nulového bodu. Přesně tam tato řada přináší hmatatelnou praktickou hodnotu
Modulární nástrojové komponenty
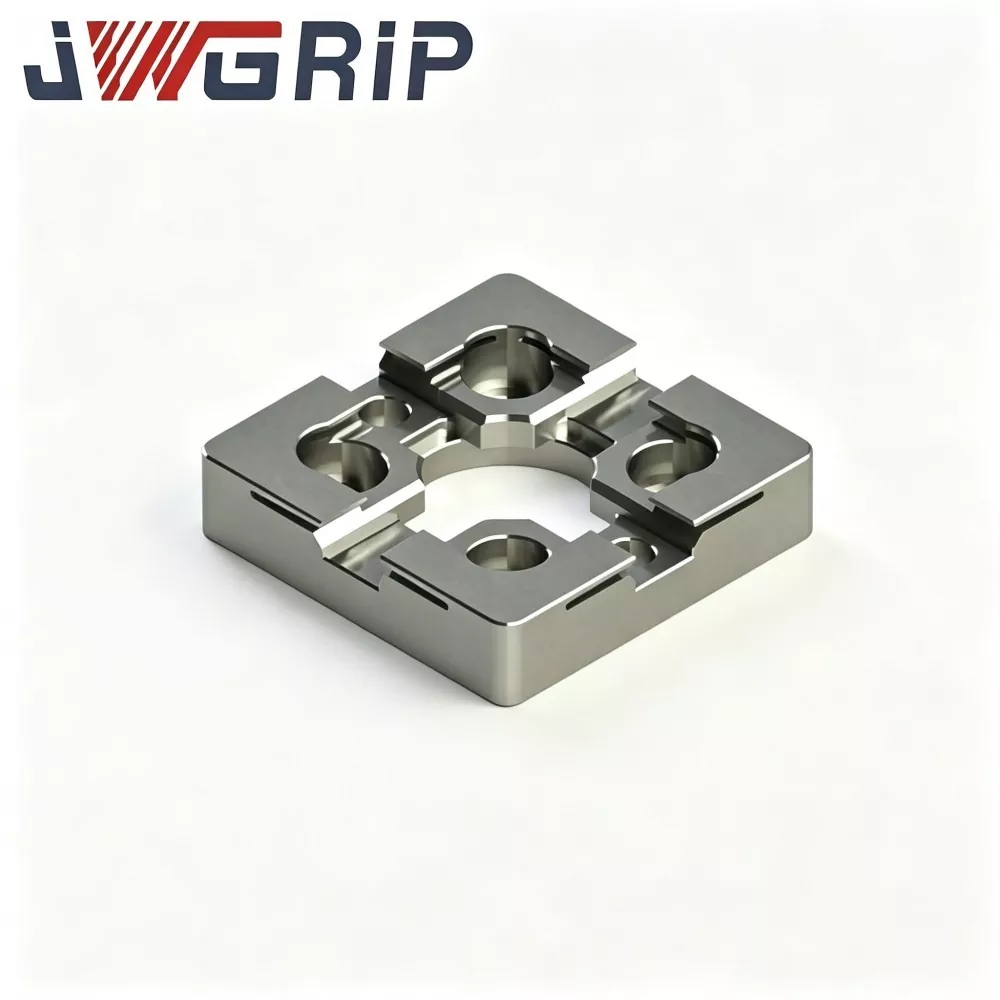
Paleta UPC Zero Point s Power Chuck: Tato integrovaná paletová jednotka obsahuje vestavěné výkonné upínací komponenty. Navrženo pro přímé uchopení a umístění robota, odstraňuje další mezinástavce. Může být přímo předán mechanickými rameny a uzamčen na místě bez lidského dotyku, dobře se hodí pro nepřetržité dávkové zpracování dílů v bezobslužných podmínkách.
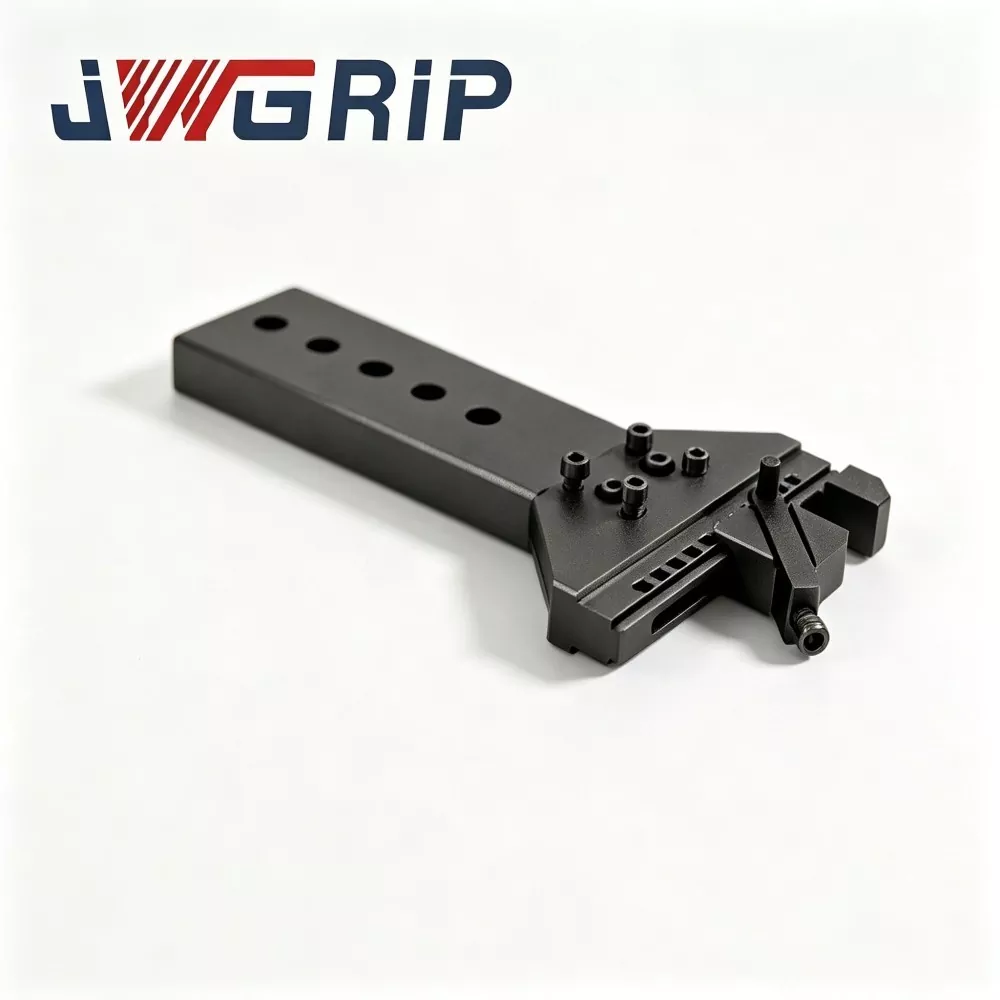
UPC Magnetic Zero Point Pallet: Přijímá magnetickou asistovanou lokalizační logiku odlišnou od čistě mechanických uzamykacích schémat. Magnetické předpolohování drží paletu na místě předtím, než dojde k formálnímu mechanickému uzamčení. Tato funkce předpolohování účinně zabraňuje sklouznutí nebo posunutí palety během vysokorychlostního pohybu robota a rychlých přesunů. Funguje pozoruhodně dobře pro tenkostěnné obrobky a lehké sestavy přípravků.
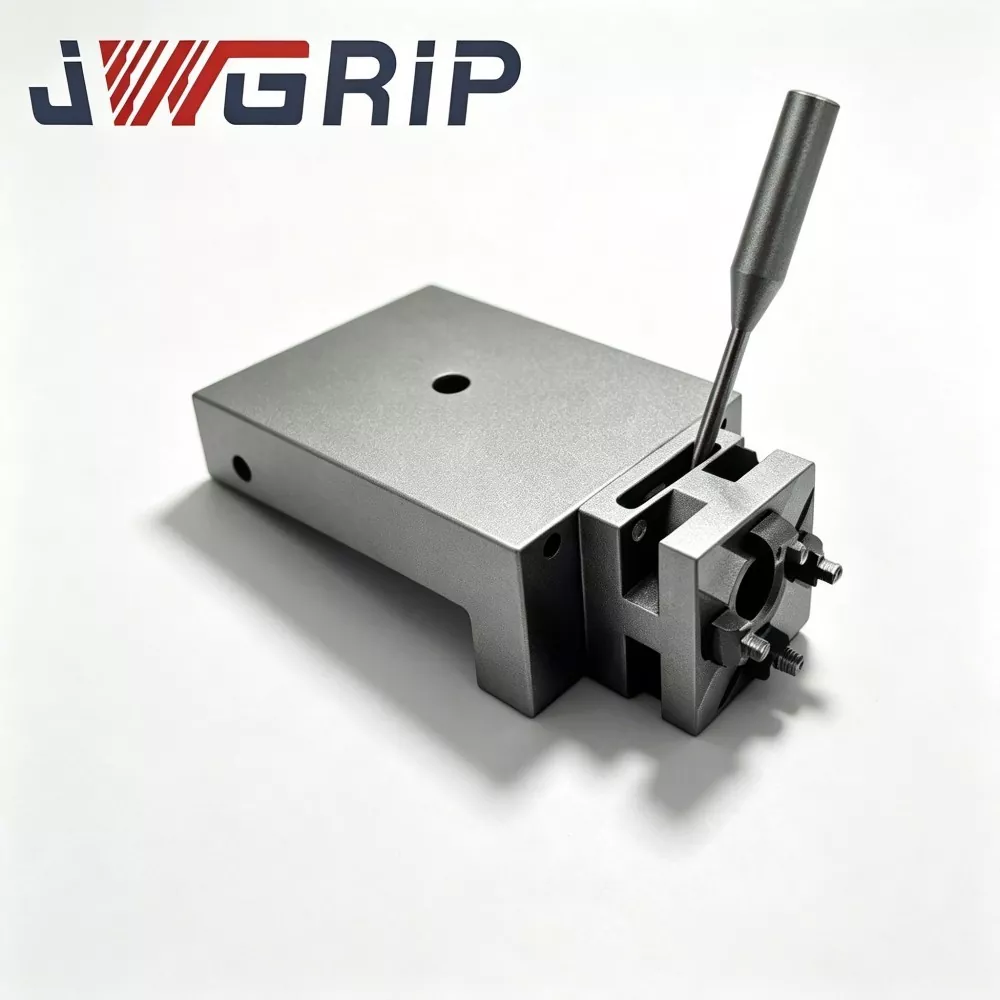
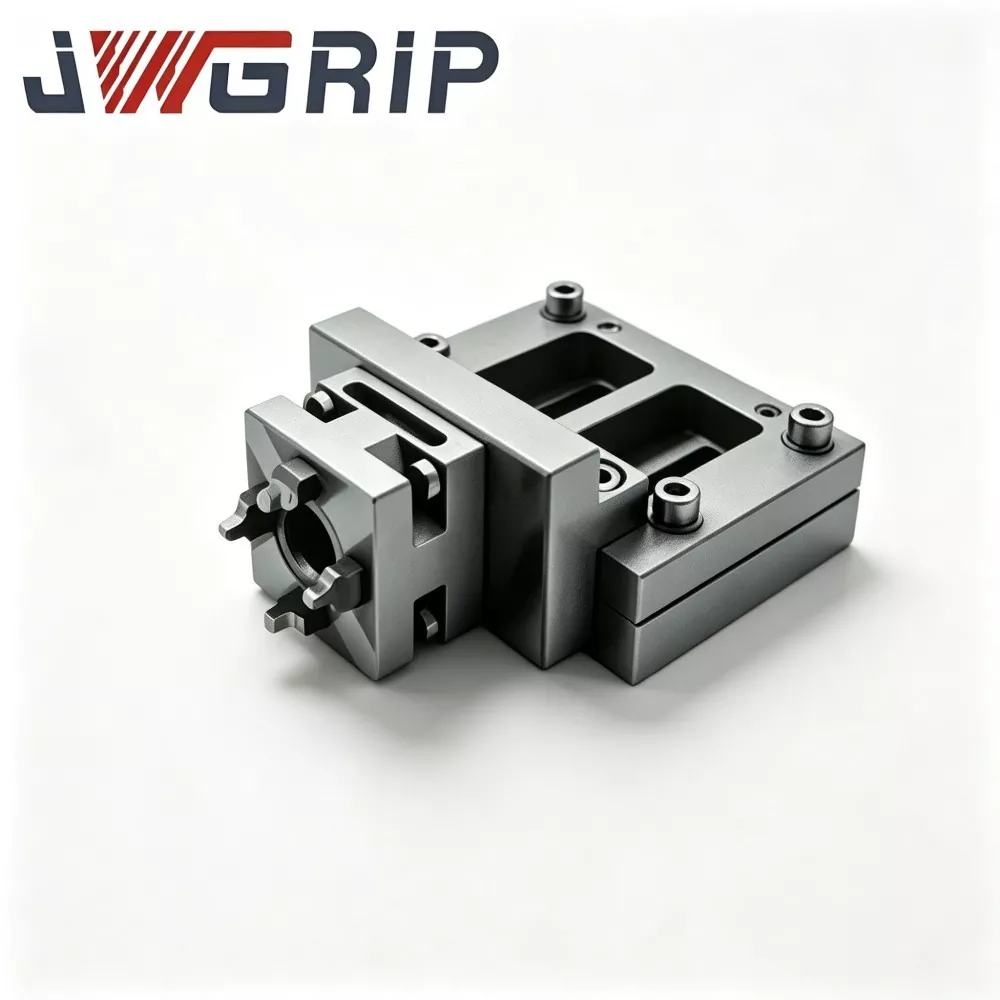
Rameno závěsu UPC pro rychlou výměnu nástrojů robota: Toto spojovací rameno, které slouží jako mechanický prováděcí konec namontovaný na přírubách robota, provádí uchopení, zvedání a přepravu cílových palet. Jeho konstrukční rozměry jsou přesně přizpůsobeny vnějšímu profilu palet řady UPC, což zabraňuje riziku uchopení a pádu během vysokorychlostních robotických cyklů.
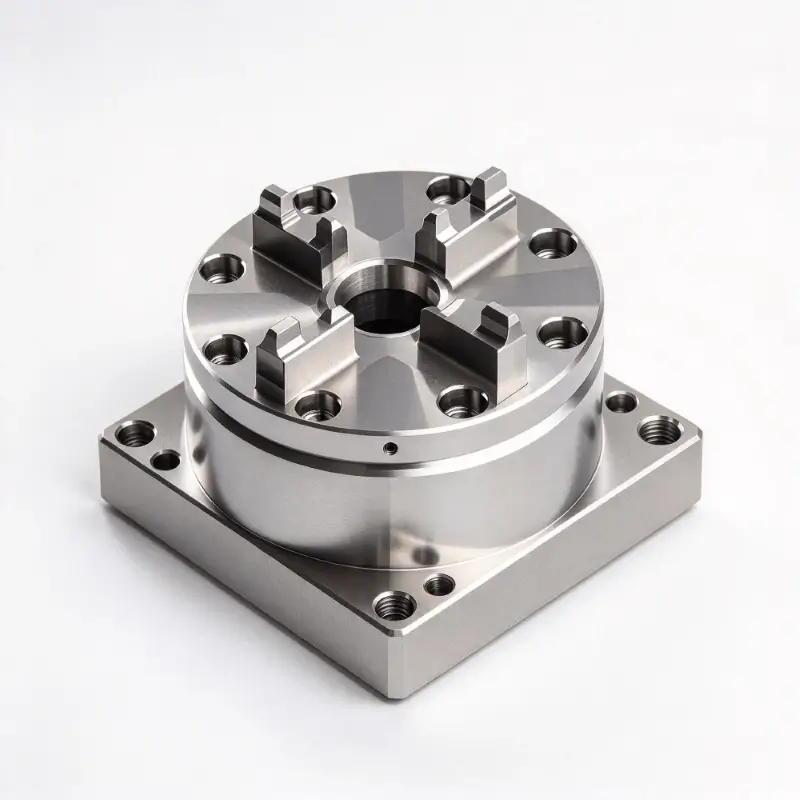
Středící segmenty UPC pro upínací systém s nulovým bodem: Tyto středící segmenty fungují jako vyměnitelné polohovací pomocné komponenty. Jemně dolaďují toleranci vztažných bodů při styku palet a sklíčidel na straně stroje a kompenzují drobné montážní odchylky vzniklé během dlouhodobého dílenského provozu. Prodlužují životnost celé lokalizační sady.
Přípravy a pravidla pro přepínání režimu hybridního načítání
Jaké přípravy by měly být dokončeny pro přepínání ve smíšeném režimu?
Dodržujte jednotné referenční standardy pro robotem obsluhované palety UPC i ručně ovládané palety pocházející z řady Zero Point Pallet Series. Identické specifikace vytahovacích kolíků zaručují fyzickou zaměnitelnost na stejném sklíčidle na straně stroje.
Jaká provozní pravidla vyžadují pozornost při přepínání režimu?
Při přechodu z robotické výroby na ruční seřizování nemusí obsluha demontovat nebo upravovat sklíčidlo na straně stroje. Nahrazují pouze roboticky orientované palety řady UPC běžnými ručně nakládanými paletami. No re-probing or datum reset work is required.
Na jaká skrytá rizika byste si měli dávat pozor u pracovních postupů ve smíšeném režimu?
Dávejte pozor na hmotnostní limity uchopení robota. Celková hmotnost obrobků a přípravků nesmí překročit jmenovité zatížení ramena závěsu UPC pro rychlovýměnný výměník nástrojů robota. Přetížení způsobí posun polohy a mechanickou deformaci.
Hodnocení výkonu
Přesnost robotického opakovaného přenosu: Nejde pouze o přesnost statického polohování po uzamčení. Musíte také prozkoumat odchylku polohy generovanou v celém procesu uchopení, zvedání, pohybu a umístění robota. Menší odchylka během přenosu se po několika cyklech zpracování rozšíří do zjevných rozměrových chyb.
Přizpůsobivost struktur s magnetickou podporou prostředí: Pro dílny naplněné řeznými třískami na bázi železa potřebují modely palet magnetického typu účinné provedení odpuzující třísky, aby se zabránilo ulpívání železných úlomků na magnetických površích a destrukci lokalizační rovinnosti.
Mechanická konstrukce protinárazová účinnost: Umístění rukou robota přináší určitý dopad na kontakt. Strukturální pevnost kování musí absorbovat časté opakované nárazy bez trvalé deformace polohovacích referenčních ploch.
Vlastnosti materiálu a zpracování
Hlavní konstrukční tělesa používají vysokopevnostní kalenou legovanou ocel. Kontaktní plochy pro umístění klíčů procházejí vícestupňovým přesným broušením. Paletové sestavy magnetického typu procházejí opakovaným testováním stárnutí magnetickou silou, aby se zajistilo, že kapacita magnetického přednastavení zůstane stabilní po tisících pracovních cyklů.
Všechny komponenty řady UPC Zero Point Positioning Series si zachovávají kompatibilitu rozhraní s řadou Zero Point Clamping Chuck. Továrny nemusí vyřazovat stávající sklíčidla na straně stroje při zavádění palet schopných robota. Stávající hardwarové prostředky mohou nadále fungovat v novém automatizovaném výrobním uspořádání.
Nestandardní podpora modifikace pokrývá rozměry drážky pro uchopení, nastavení intenzity magnetické síly a velikosti montážních přírub spojovacího ramene, které se přizpůsobují různým běžným standardům přírub robotů na trhu.
Denní údržba
Lokalizační hardware orientovaný na roboty nebude poskytovat plný výkon pouze jednoduchou instalací. Každodenní správa musí kombinovat ladění parametrů pohybu robota, pravidelné čištění čipů na magnetických površích a pravidelnou kontrolu vůle kloubu ramene páky. Dokonce i vysoce kvalitní modulární hardware bude produkovat skrytá rizika, pokud jsou vynechány běžné kroky údržby. Mnoho případů nedostatečného výkonu automatizačních projektů pochází spíše ze zanedbané denní kontroly než ze závad samotného hardwaru.
- View as
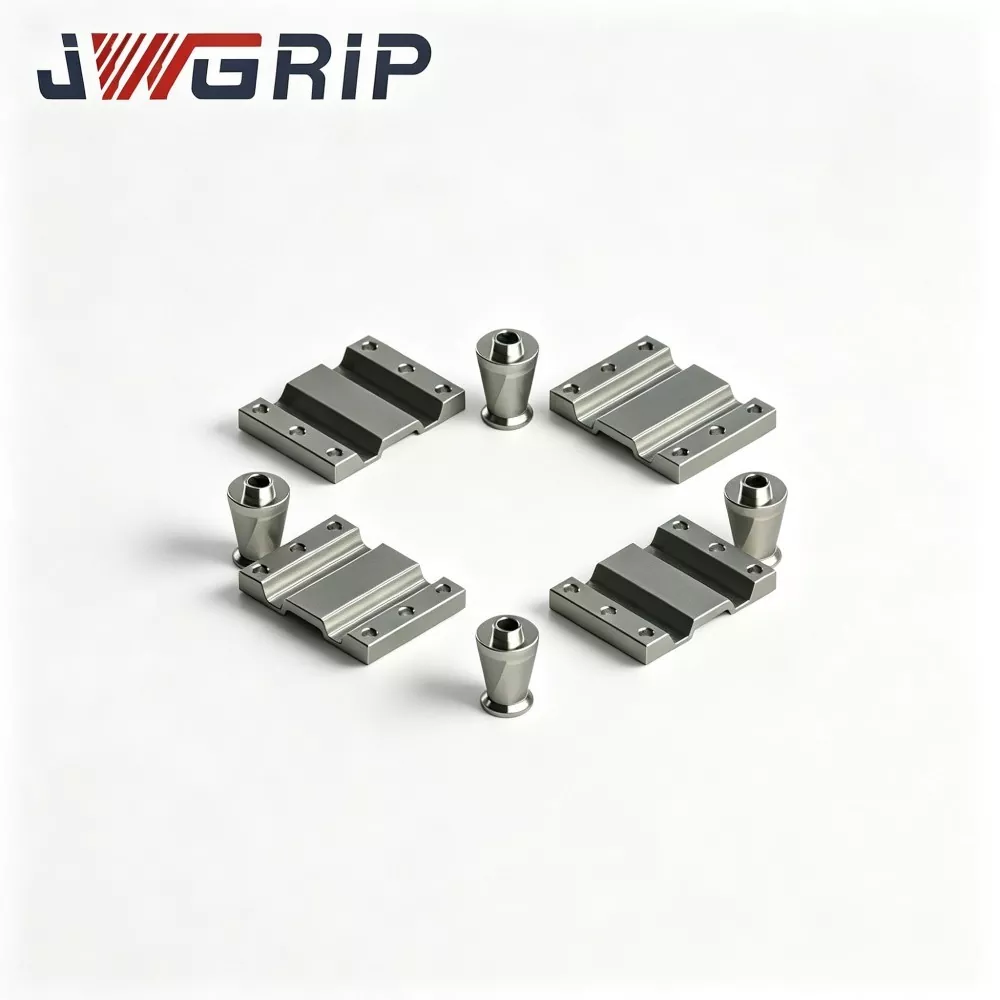
Středící segmenty UPC pro upínací systém s nulovým bodem
JWGRIP je profesionální výrobce a dodavatel přizpůsobených centrovacích segmentů UPC pro upínací systém s nulovým bodem v Číně se standardními specifikacemi plně skladem. Jako základní podpůrné příslušenství profesionálně navržené pro nulové upínací systémy UPC slouží tyto centrovací segmenty jako součásti pro přizpůsobení a údržbu jádra pro nulové upínací jednotky. Díky použití materiálů z legované oceli s vysokou tvrdostí a standardizované technologie přesného zpracování je lze přímo přizpůsobit všem standardním sklíčidlům UPC s nulovým bodem bez dalšího pomocného příslušenství, což podporuje standardizovanou montáž a přizpůsobené úpravy tak, aby splňovaly různé požadavky na přizpůsobení upínacích přípravků a modernizaci vybavení.
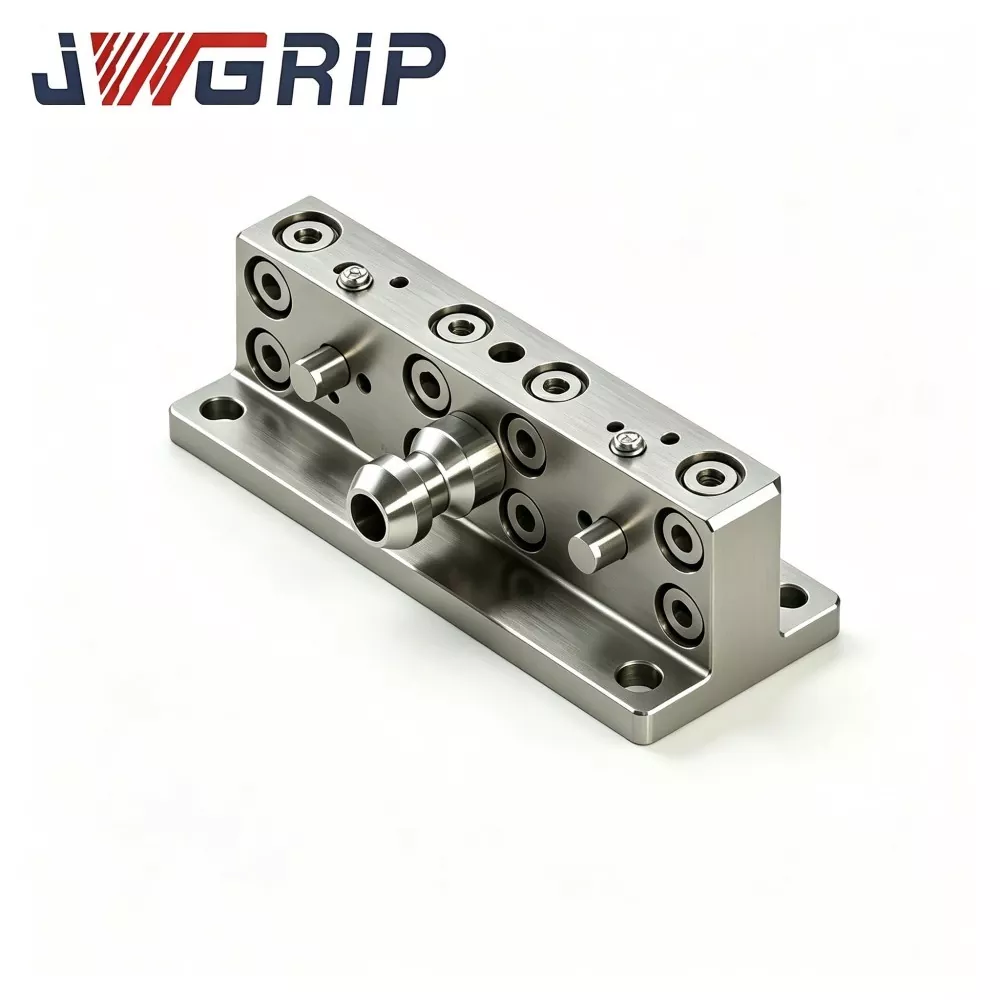
Rameno závěsu UPC pro rychlou výměnu nástrojů robota
JWGRIP je profesionální OEM exportér ramene závěsu UPC pro rychlou výměnu nástrojů pro roboty v Číně. Jedná se o základní konstrukční spojovací prvek speciálně navržený pro automatickou výměnu upínacích přípravků robotů a flexibilní výrobní buňky CNC bez obsluhy. Toto optimalizované rameno závěsu, které slouží jako klíčové médium pro přenos síly mezi koncovým efektorem robota a sadami palet s nulovým bodem UPC, realizuje mechanické zamykání a odemykání palet s nulovým bodem čistě pohybem os robota, čímž eliminuje potřebu dalších pneumatických a hydraulických pomocných pohonných zařízení.
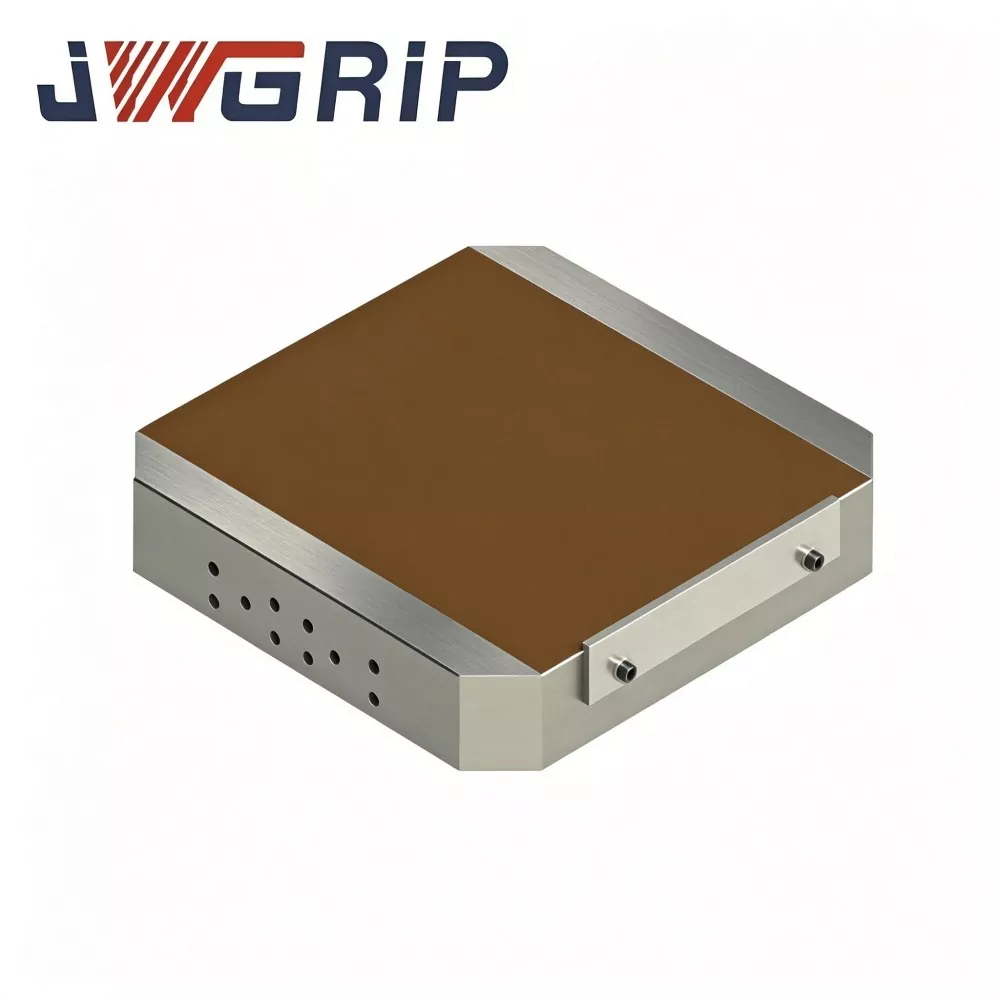
Magnetická paleta UPC s nulovým bodem
JWGRIP je profesionální vývozce a přímý velkoobchod v Číně, který dodává palety UPC Magnetic Zero Point Pallet a dodává vlastní vysoce účinná upínací řešení pro CNC frézovací, brusné a EDM dílny. Tato integrovaná paletová jednotka spojuje standardní polohovací konstrukci UPC s nulovým bodem pro rychlou výměnu s vysoce výkonným sklíčidlem s permanentním magnetem, čímž překonává fyzikální limity tradičních mechanických upínacích čelistí.
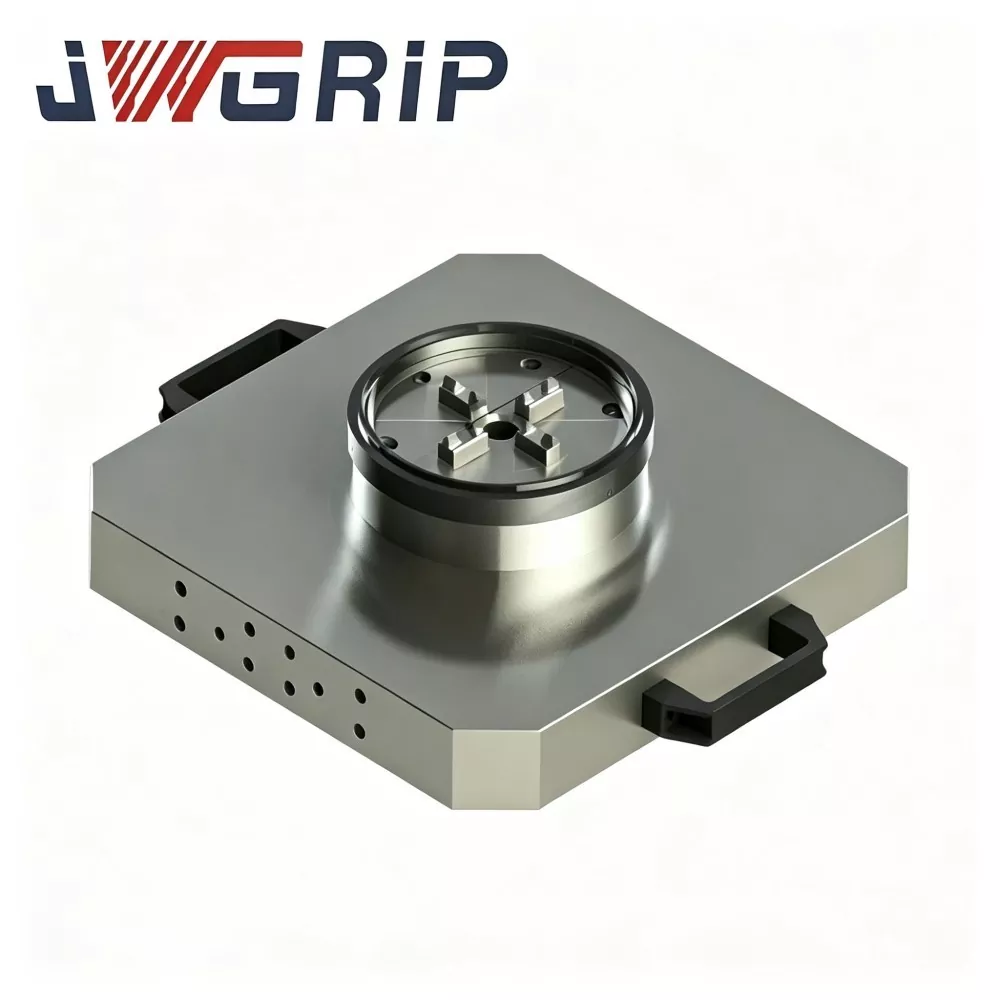
Paleta s nulovým bodem UPC s Power Chuck
JWGRIP je výrobcem a dodavatelem profesionální palety UPC Zero Point s Power Chuck v Číně. Jedná se o vysoce přesný integrovaný upínací přípravek šitý na míru pro moderní soustružnicko-frézovací kompozitní stroje a vertikální obráběcí centra. Tento produkt inovativně integruje uzamykací mechanismus nulového bodu a elektrické sklíčidlo standardu UPC do monolitické paletové struktury, čímž eliminuje potřebu samostatného nákupu a montáže základny nulového bodu a nezávislého příslušenství sklíčidla na místě.
JWGRIP je profesionální Řada UPC pro určování polohy nulového bodu výrobce a dodavatel v Číně. Srdečně vás vítáme na velkoobchodní prodej vysoce kvalitních produktů za konkurenceschopnou cenu z naší továrny.
Doporučení pro novinky