český
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Profesionální robotický výrobce rychlovýměnných chapadel pro průmyslovou automatizaci
Jako dodavatel retrofitu řady Robot Quick Change Gripper se zaměřením na automatizaci,JWGRIPdodává adaptéry pro spojování podnosů, uchopovací moduly na konci robota a kloubová uchopovací ramena s testováním mechanické únavy a standardizovanou sériovou výrobou pro CNC dílny a automatizační integrátory, kteří se zabývají automatizací částečné linky při zachování stávající infrastruktury upínání obrobků s ručním provozem. Tento přepínací hardware na straně robota odstraňuje hlavní překážky upgradu bez úplné výměny příslušenství. Spárováno s UPC Zero Point Positioning Series aŘada palet s nulovým bodemstaví kompletní automatizované pracovní postupy pro manipulaci s materiálem pro bezproblémový přenos obrobků mezi robotizovanými a manuálně nastavovanými stanicemi. V hromadné výrobě se používají přísné mechanické blokovací zdvihy a tolerance polohovacího kolíku, aby byla zaručena dlouhodobá stabilita umístění ve smíšených podmínkách ruční a automatizace.
Chybová zpráva
Velké množství strojíren již vlastní vyspělé ruční upínací systémy. Když manažeři závodu plánují zavést robotickou manipulaci, často předpokládají, že samotný nákup robotického ramene přinese nevýrazné výrobní výsledky. Ve skutečnosti jsou těla robotů pouze zařízení provádějící pohyb. Bez přizpůsobeného hardwaru pro přepínání koncových efektorů nemohou roboti spolehlivě uchopit, zvedat a lokalizovat stávající palety a přípravky na místě výroby.
Jaké negativní důsledky má špatně přizpůsobený uchopovací hardware robota?
Během vysokorychlostního pohybu robota může dojít k uvolnění spojky, odsazené poloze uchopení nebo náhodnému upuštění palety. Mnoho automatizačních projektů trpí nízkou dobou provozuschopnosti ne kvůli poruchám řídicí jednotky robota, ale kvůli nekompatibilnímu spojovacímu hardwaru mezi přírubou robota a nosiči obrobků.
Jak zachováte stávající pracovní postupy ručního nastavení po přidání hardwaru robota?
Mnoho časných schémat transformace automatizace nutí dílny, aby zvolily plně automatický režim a vzdaly se pohodlného ručního zásahu. V reálné malosériové smíšené výrobě musí operátoři stále ručně vkládat polotovary speciálního tvaru, kontrolovat polotovary nebo zvládnout nouzovou demontáž obrobku.
Používá se spínací hardware na konci robota pouze pro plně bezobslužnou hromadnou výrobu?
Toto je běžné nedorozumění. Poskytuje také velkou hodnotu pro dílny s poloautomatickým hybridním režimem. Operátoři mohou složitou ruční přípravu dokončovat offline a roboti se ujmou opakujících se úkolů při přepravě palet.
Funkční rozdíly
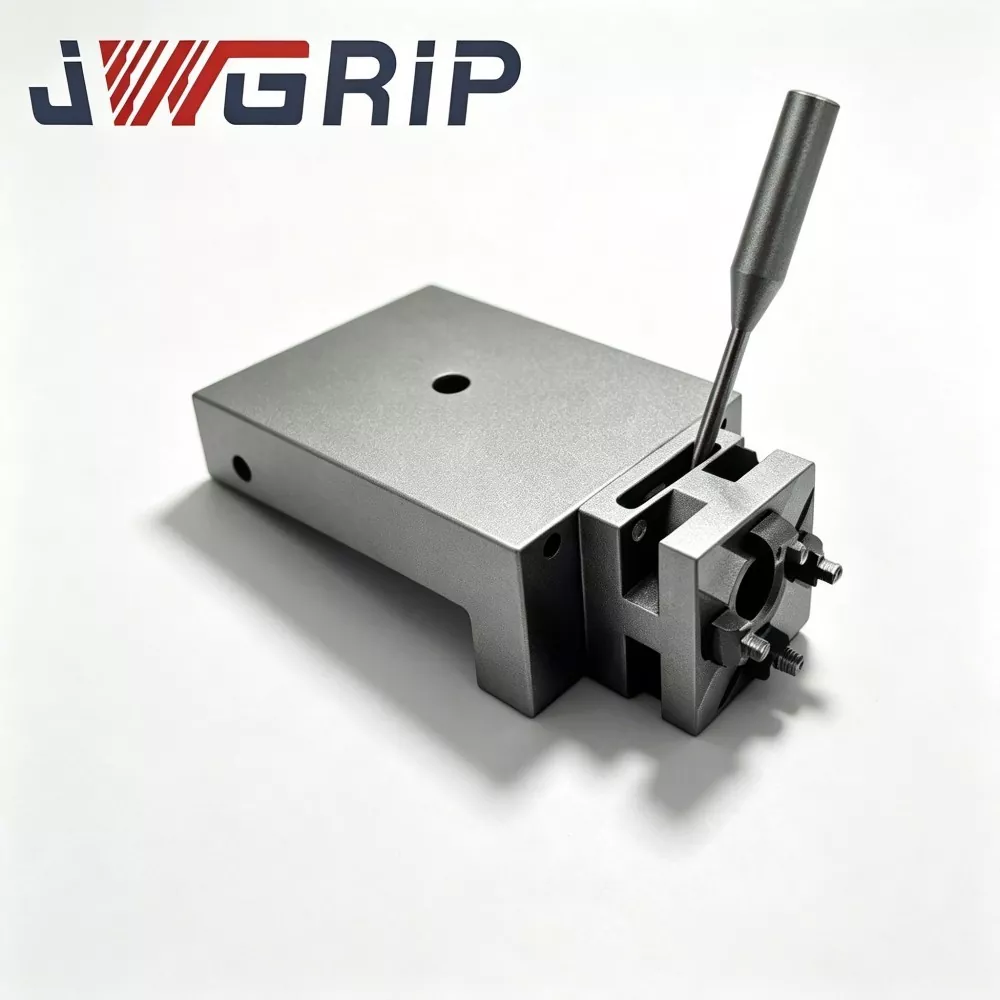
Robotická rychlovýměnná spojka zásobníku uchopovače: Tato mezilehlá spojovací součást vytváří stabilní mechanický vztah mezi uchopovacími moduly a cílovými paletami. Absorbuje drobné odchylky polohy generované chybami polohování pohybu robota, čímž zabraňuje poškození tuhými kolizemi mezi mechanickými strukturami během vysokorychlostních přenosových cyklů.
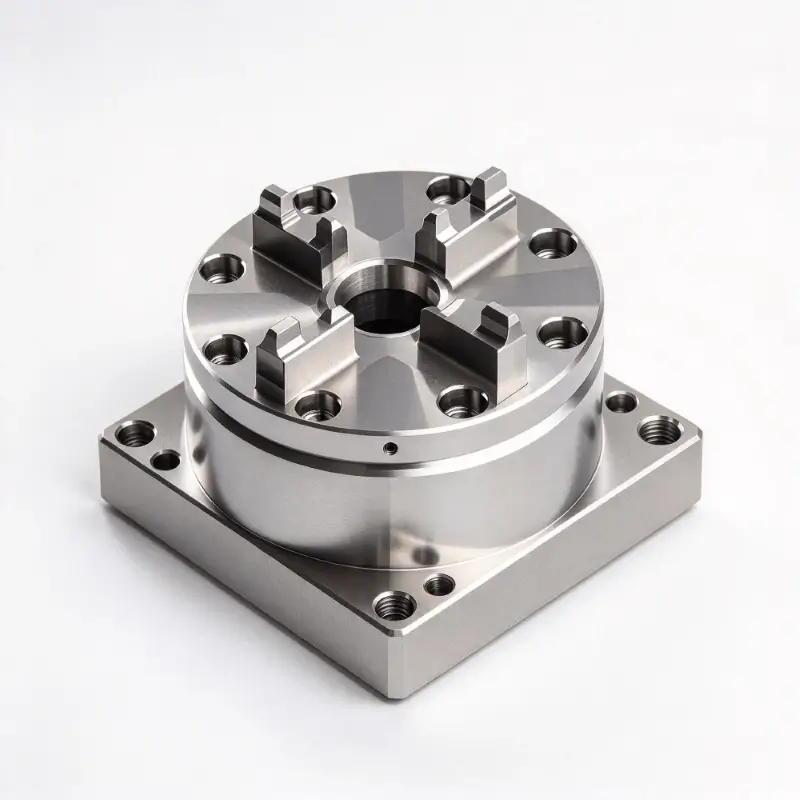
Modul rychlovýměnného chapadla robota N160: Tento modul namontovaný na základní přírubě slouží jako základní jednotka instalovaná přímo na výstupní přírubu robota. Poskytuje standardizované uzamykací rozhraní pro následná uchopovací ramena, což umožňuje rychlou výměnu různých koncových nástrojů bez opakované úpravy parametrů programu robota.
Rameno závěsu N160 pro rychlovýměnný chapač robota: Pohyblivé pracovní rameno, které se fyzicky dotýká vnějších obrysů palety. Jeho strukturální obrys je optimalizován podle geometrie okraje palety a poskytuje stabilní uchopovací sílu ve stylu balení. Zabraňuje prokluzování při zrychlení a zpomalení během pohybu robota.
Základní ukazatele hodnocení
Jak ověřit, zda jmenovité zatížení odpovídá skutečným požadavkům výroby?
Uživatelé se nemohou pouze odkazovat na data nominálního zatížení ramene robota. Potřebují vypočítat celkovou hmotnost včetně modulu uchopovače, spojovacího ramene, palety, přípravku a surového obrobku. Překročení zatížení kompozitu urychlí mechanické opotřebení a vyvolá skryté riziko pádu.
Proč je přesnost opakovaného polohování uchopovací akce stejně důležitá jako přesnost sklíčidla s nulovým bodem?
I když sklíčidla na straně stroje mají přesnost na úrovni mikronů, pokud uchopovač robota vytváří velkou odchylku polohy během vychystávání a umísťování palet, celková přesnost systému se výrazně sníží. Chyba polohování na straně chapadla se přenese na celou smyčku upínání obrobku.
Jaké faktory prostředí je třeba vzít v úvahu u hardwaru na konci robota?
Robotické koncové efektory pracují uvnitř periferních zón obráběcího stroje, které jsou rozstřikovány řeznou chladicí kapalinou, kovovými třískami a olejovou mlhou. Povrchová úprava hardwaru a těsnicí výkon musí odolávat korozi a zasekávání třísek v pohyblivých polohách spoje.
Jak realizovat bezproblémové dokování s periferním hardwarovým držákem s nulovým bodem?
Jaké předpoklady jsou potřeba pro spolupráci s UPC Zero Point Positioning Series?
Udržujte konzistentní vnější obrysové uchopovací rozměry pro cílové palety. Geometrie ramena závěsu musí odpovídat struktuře okraje palet řady UPC, aby roboti mohli dokončit stabilní vychystávání pro palety kompatibilní s robotem.
Jaké výhody přináší sladění s paletami řady Zero Point?
S adaptérem pro spojování zásobníků mohou roboti manipulovat i s běžnými ručně používanými paletami. Obchody nemusí vyměňovat všechny stávající palety, aby realizovaly poloautomatickou transformaci, která chrání předchozí investice do hardwaru.
Jakým skrytým rizikům je třeba se vyhnout při provozu v hybridním režimu?
Zabraňte smíšenému použití palet s různými vnějšími rozměry v jednom pracovním prostoru robota. Různé velikosti obrysu způsobí nesprávné pozice uchopení. Přísné řízení klasifikace palet by mělo být prováděno na místě.
Materiálové a procesní charakteristiky hardwaru
Hlavní konstrukční tělesa uchopovacích modulů a spojovacích ramen jsou vyrobeny z vysoce pevné legované oceli. Kontaktní a uzamykací plochy jsou nauhličované kalení a přesné broušení. Každý hotový komponent prochází před expedicí opakovaným cyklickým únavovým testováním uchopení-uvolnění. Strukturální deformace je přísně kontrolována při jmenovitém plném zatížení.
Rozměry přírubového připojení odpovídají běžným standardům rozhraní průmyslových robotů. Pozice klíčových instalačních otvorů si zachovávají vzájemnou zaměnitelnost a snižují sekundární úpravy během instalace na místě.
Služby přizpůsobení na zakázku zahrnují úpravu zdvihu uchopení, speciální přírubové konverzní desky a povrchovou úpravu proti opotřebení, aby vyhovovaly nestandardním obrysům palet a různým značkám robotů.
Poznámky k aplikaci
Komponenty uchopení na straně robota jsou často vystaveny nárazům zrychlení a zpomalení během každého pohybového cyklu. Hromadění třísek uvnitř kloubových spojů zvýší odpor pohybu a způsobí odsazení uchopení. Pravidelné čištění a mazání spojů musí být začleněno do denních kontrolních seznamů údržby zařízení. Nepřetržitý provoz bez rutinní údržby postupně zhorší stabilitu uchopení, a to i u dobře navržených automatizačních komponent.
- View as
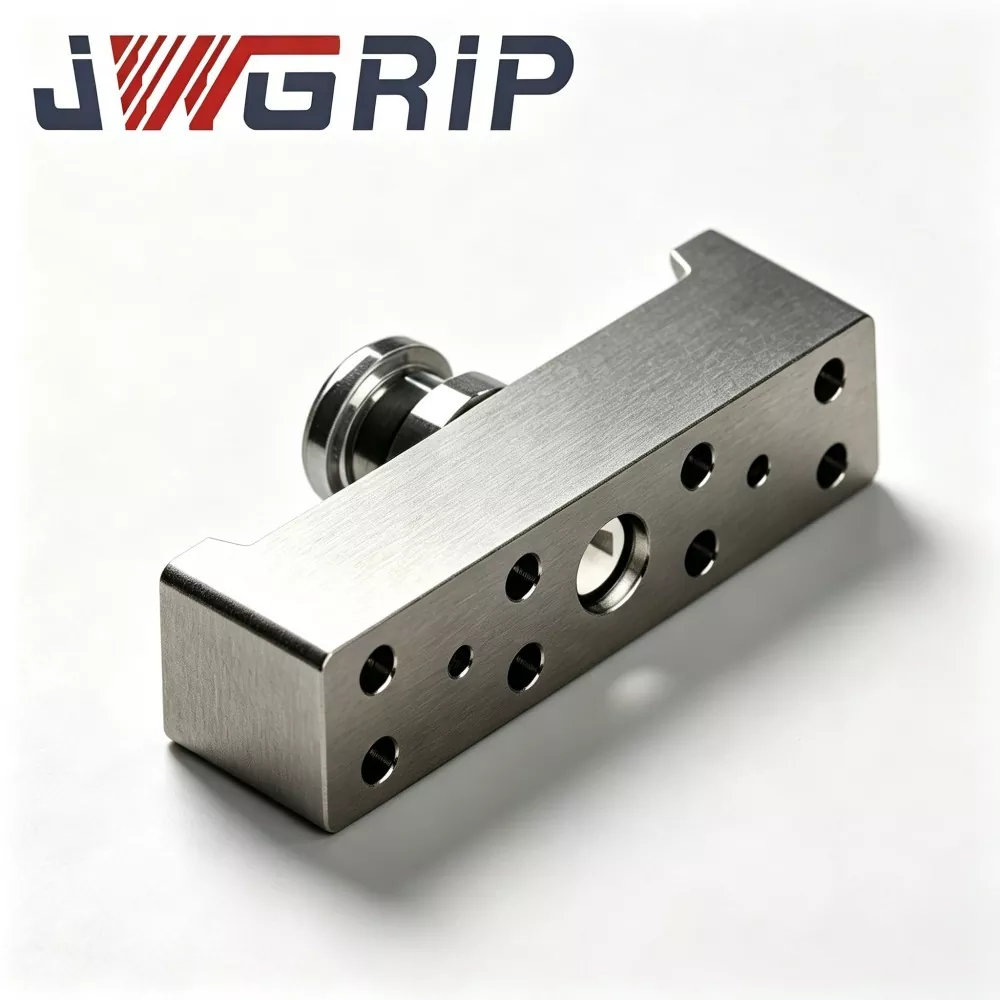
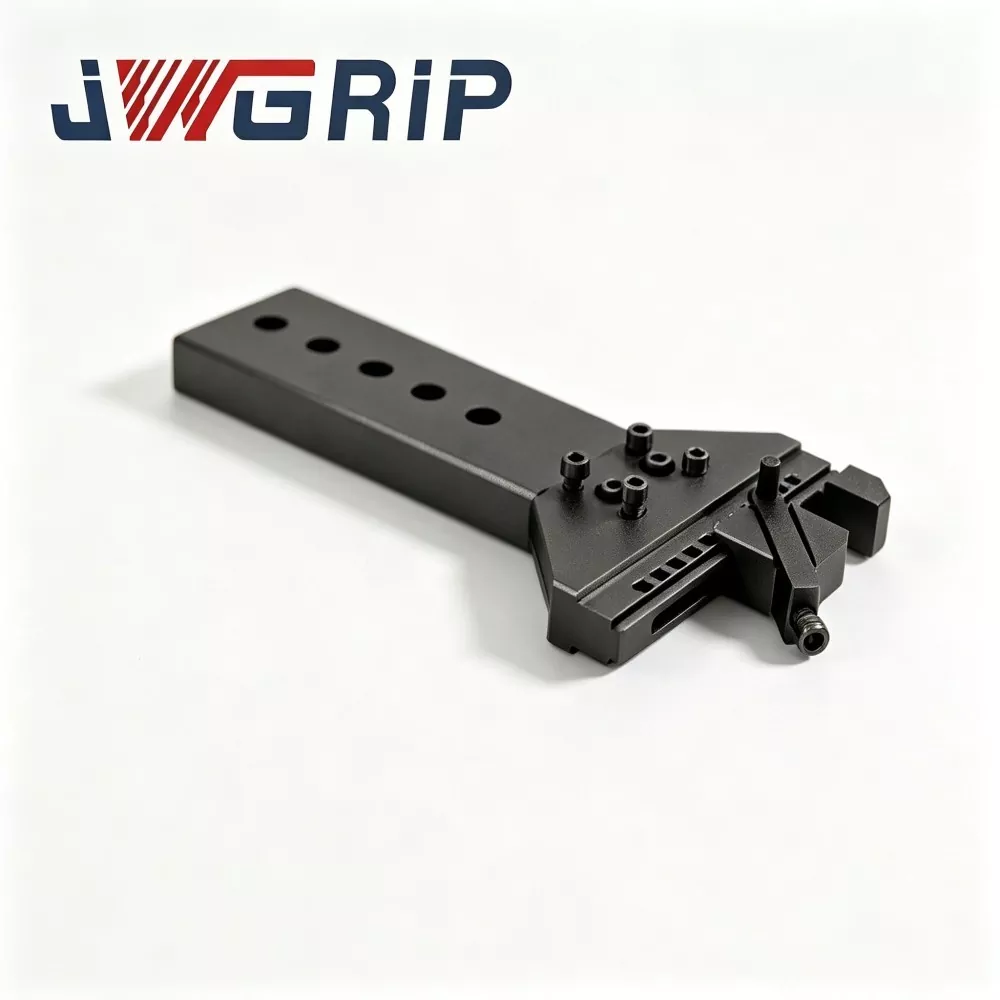
Rameno závěsu N160 pro rychlovýměnný chapadlo robota
JWGRIP je profesionálním výrobcem a dodavatelem kloubového ramena N160 pro uchopovač pro rychlou výměnu robota v Číně, který poskytuje službu Factory Direct se standardními produkty plně skladem na podporu nasazení globálních projektů automatizace a údržby dílen. Jedná se o vysoce výkonnou komponentu kyvného závěsu s jádrem a přenosem síly speciálně navrženou pro robotické rychlovýměnné uchopovací moduly řady N160. Integruje optimalizovanou strukturu přenosu síly a integrovanou technologii tváření kovanou za tepla do jediné funkční jednotky, která slouží jako klíčová kinematická část, která převádí lineární hnací sílu pístu na výkyvný upínací pohyb čelisti chapadla.
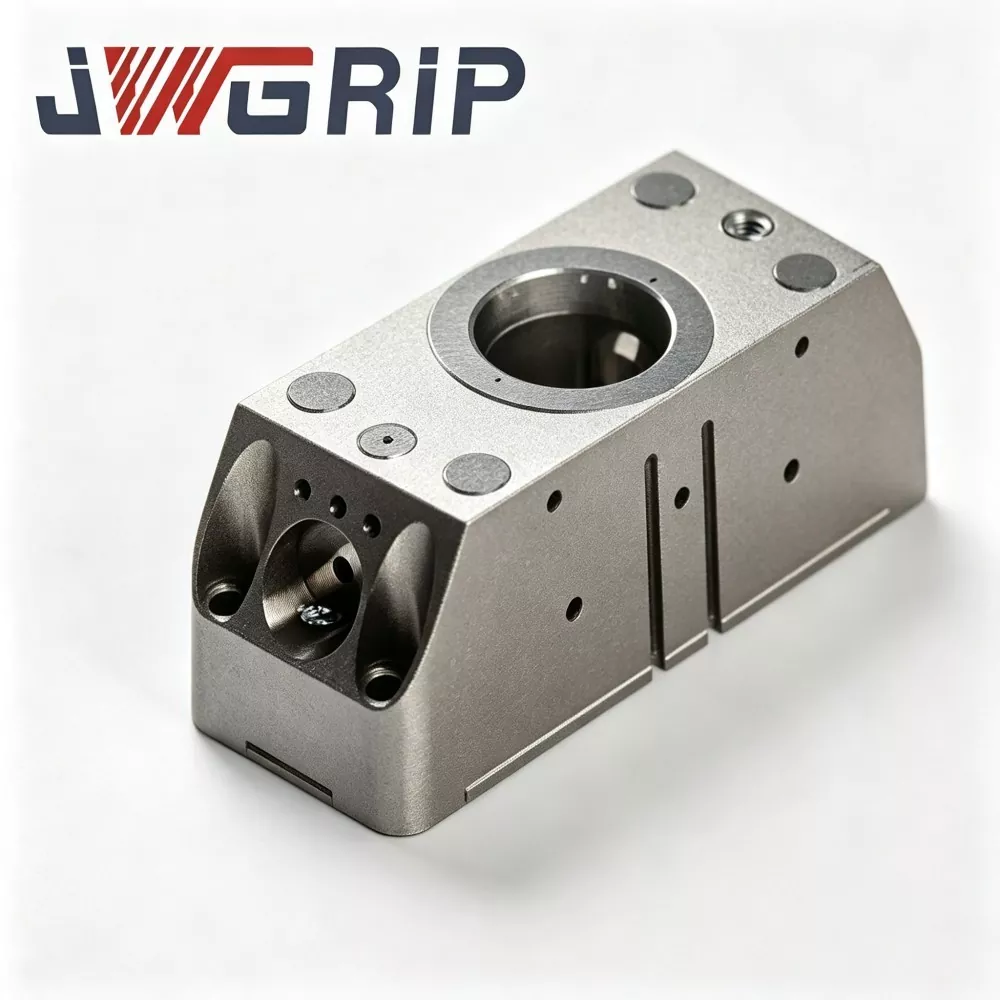
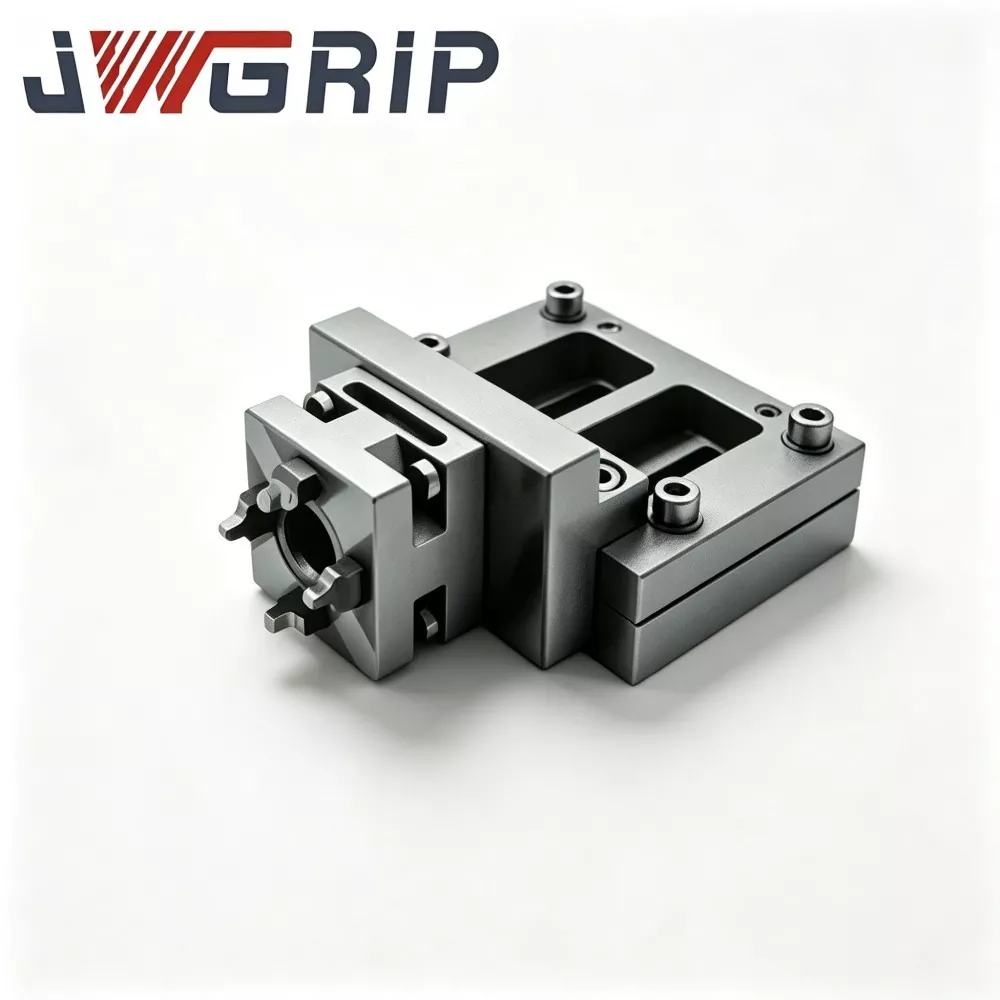
Modul pro rychlou výměnu robota N160
JWGRIP je profesionální výrobce a dodavatel modulu N160 Robot Quick Change Gripper Module v Číně, který podporuje zadávání hromadných objednávek a poskytuje skutečnou tovární cenu pro partnery globálních projektů automatizace. Jedná se o nově vylepšenou integrovanou jednotku pro provádění robota na konci ramene speciálně navrženou pro moderní flexibilní bezobslužné výrobní linky. Inovativní integrace pneumatického paralelního chapadla a rozhraní pro rychlou výměnu robota do jediného modulárního těla eliminuje potřebu samostatných rychlovýměnných kotoučů a nezávislé sestavy chapadla, což nevyžaduje žádné další vícevrstvé spojovací příruby nebo přechodné příslušenství.
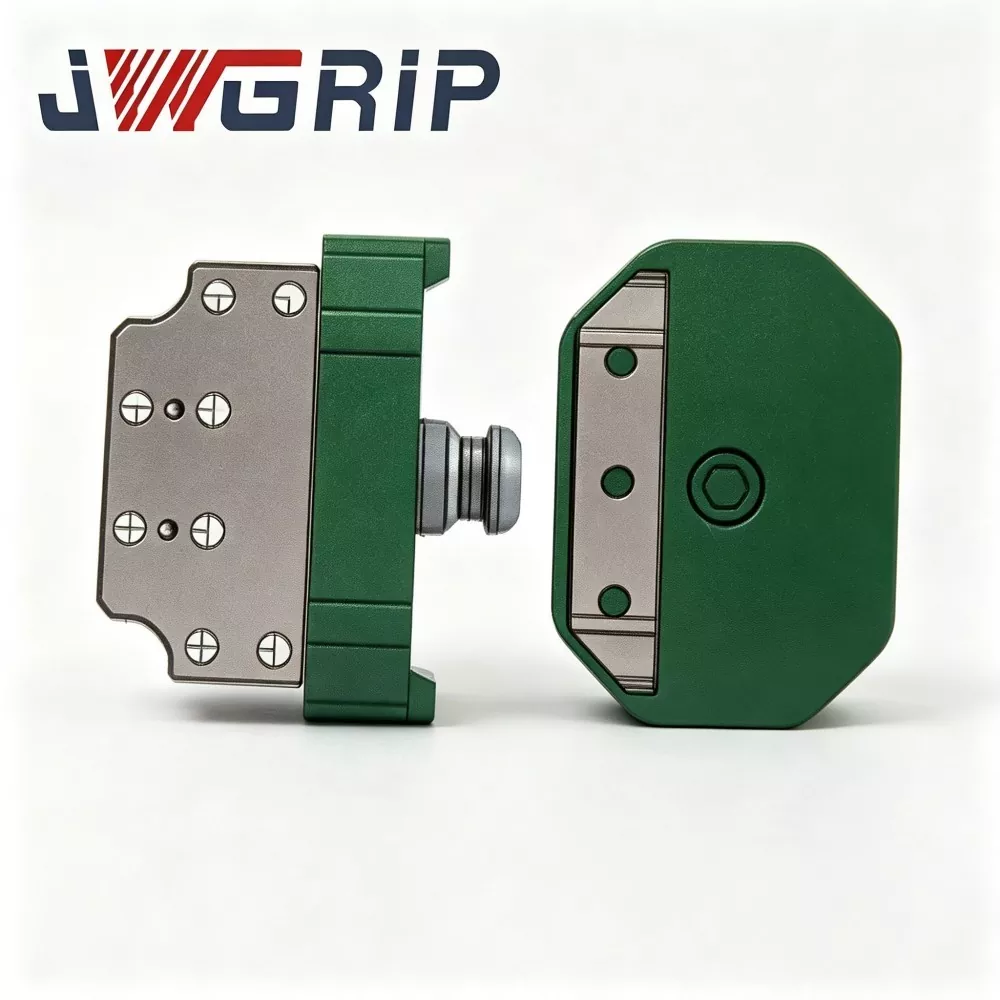
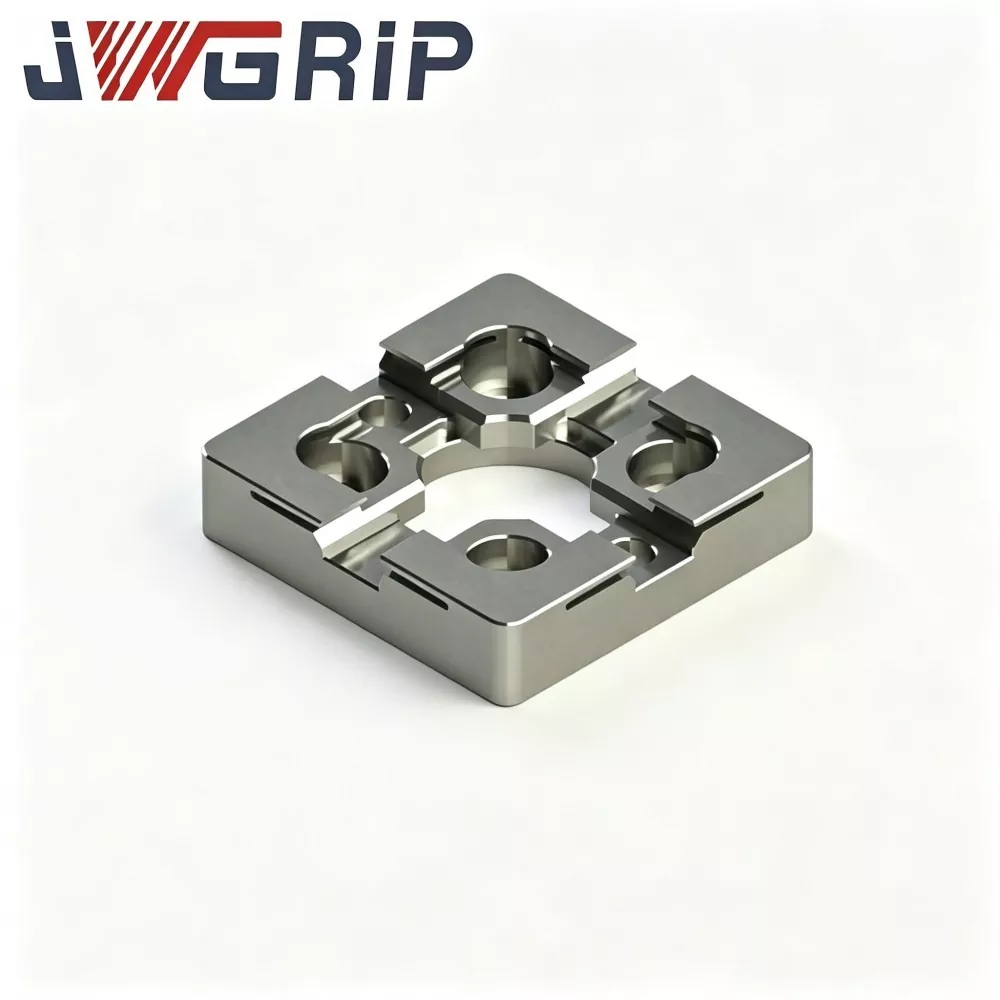
Robotická rychlovýměnná spojka zásobníku
JWGRIP je výrobcem a dodavatelem profesionální robotické rychlovýměnné spojky podnosu v Číně. Jedná se o pokročilou integrovanou komponentu pro přepínání koncových efektorů robota speciálně navrženou pro flexibilní bezobslužné automatizované výrobní linky. Integruje konstrukční konfiguraci z vysokopevnostní legované oceli a proces přesného broušení do jediné jednotky a realizuje plně automatické přepínání robotických nástrojů bez ručního zásahu během výměny chapadel, táců a dalších koncových nástrojů.
JWGRIP je profesionální Série robotů pro rychlou výměnu výrobce a dodavatel v Číně. Srdečně vás vítáme na velkoobchodní prodej vysoce kvalitních produktů za konkurenceschopnou cenu z naší továrny.
Doporučení pro novinky